- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
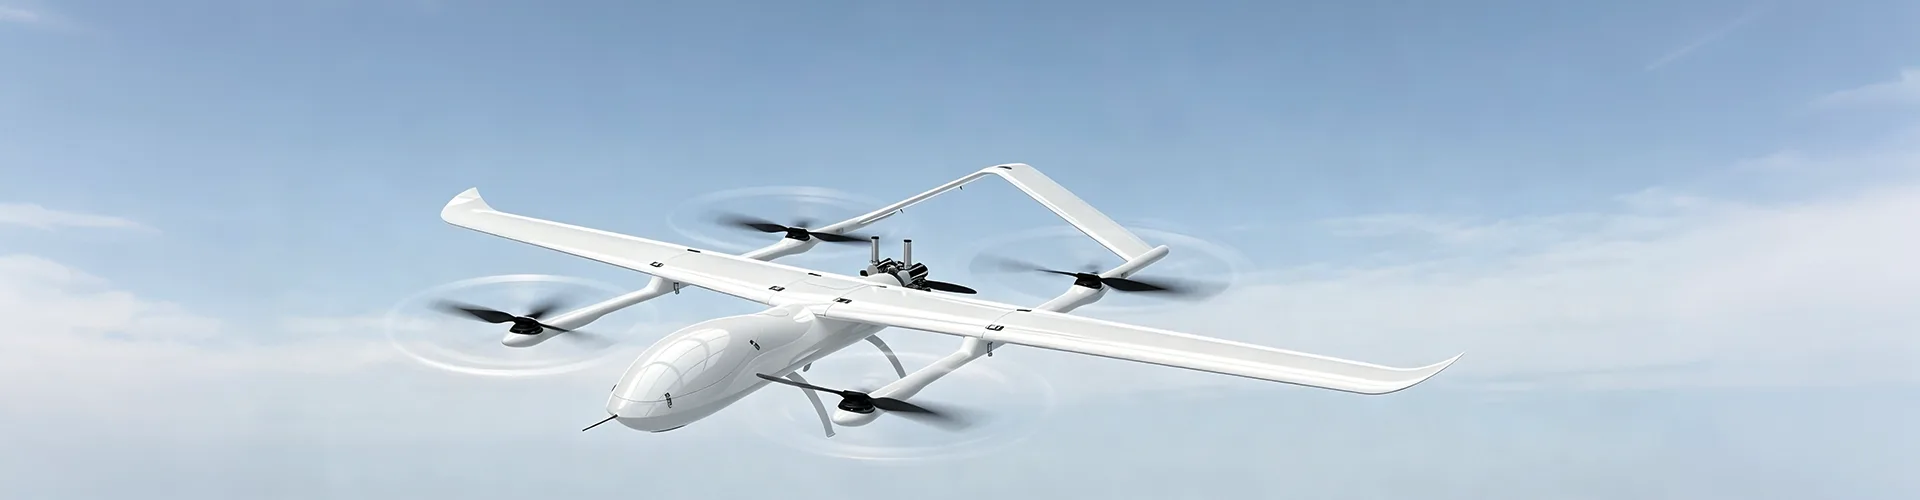
ड्रोन पेलोड्स इंडस्ट्रियल यूएव्हीला टास्क-ओरिएंटेड प्लॅटफॉर्ममध्ये कसे बदलतात?
A ड्रोन पेलोड विशिष्ट कार्यादरम्यान औद्योगिक UAV काय समजू शकते, मापन करू शकते, वाहून घेऊ शकते किंवा ऑपरेट करू शकते हे सिस्टम निर्धारित करते. विमानाला एक साधा फ्लाइंग कॅमेरा मानण्याऐवजी, आधुनिक UAV डेव्हलपमेंट फ्लाइट प्लॅटफॉर्मला दृश्य-प्रकाश कॅमेरे, थर्मल इमेजिंग सिस्टीम, LiDAR, कृषी वितरण उपकरणे, सामग्री हाताळणी उपकरणे, पर्यावरणीय सेन्सर्स, प्रकाश युनिट्स, कम्युनिकेशन मॉड्यूल्स आणि इंटेलिजेंटली हार्डवेअर इमेज यासारख्या अनुप्रयोग-विशिष्ट उपकरणांसह एकत्रित करते. त्यामुळे योग्य पेलोड निवडण्यासाठी सेन्सरचा उद्देश, भौतिक आकार, वजन, वीज मागणी, माउंटिंग पद्धत, डेटा आवश्यकता आणि ऑपरेटिंग वातावरण याकडे लक्ष देणे आवश्यक आहे. योग्यरित्या एकत्रित केलेला पेलोड सामान्य विमानाला सर्वेक्षण, तपासणी, शेती, पायाभूत सुविधांचे काम, पर्यावरण निरीक्षण आणि इतर विशेष अनुप्रयोगांसाठी अधिक व्यावहारिक व्यासपीठ बनवू शकतो.
सामग्री सारणी
संबंधित तांत्रिक चर्चेवर थेट जाण्यासाठी विभागावर क्लिक करा.
- 1. UAV पेलोडची भूमिका काय ठरवते?
- 2. सेन्सिंग आणि मॅपिंग सिस्टीम औद्योगिक कार्याला कसे समर्थन देतात?
- 3. दृश्यमान-प्रकाश कॅमेरे योग्य निवड केव्हा आहेत?
- 4. थर्मल इमेजिंग कॅमेरे चुकवू शकतात अशा परिस्थिती कशा प्रकट करतात?
- 5. UAV मॅपिंगसाठी LiDAR कधी विचारात घ्यावा?
- 6. कार्यात्मक उपकरणे UAV क्षमता कशी वाढवू शकतात?
- 7. UAVs पर्यावरणीय देखरेखीला कसे समर्थन देऊ शकतात?
- 8. इंटेलिजेंट ॲनालिसिस पेलोडचा वापर कसा सुधारतो?
- 9. पेलोड उपकरणे एकत्रित करताना काय विचारात घेतले पाहिजे?
- 10. खरेदीदारांनी योग्य कॉन्फिगरेशन कसे निवडावे?
- 11. औद्योगिक अनुप्रयोगांसाठी पेलोड प्रणाली कशा विकसित होत आहेत?
- 12. वारंवार विचारले जाणारे प्रश्न
UAV पेलोडची भूमिका काय ठरवते?
पेलोड हा UAV प्रणालीचा भाग आहे जो ऑपरेटिंग टास्कशी थेट संवाद साधतो. विमान फ्लाइट प्लॅटफॉर्म प्रदान करते, तर पेलोड विशिष्ट अनुप्रयोगासाठी आवश्यक सेन्सिंग, मापन, वाहतूक, संप्रेषण किंवा ऑपरेशनल कार्य प्रदान करते.
हा संबंध महत्त्वाचा आहे कारण समान उड्डाण वैशिष्ट्ये असलेली दोन विमाने भिन्न उपकरणे बसविल्यावर पूर्णपणे भिन्न कार्य करू शकतात. कॅमेरा प्लॅटफॉर्म व्हिज्युअल तपासणीसाठी योग्य असू शकतो, तर थर्मल इमेजिंग युनिट तापमान माहिती देऊ शकते. LiDAR प्रणाली त्रिमितीय अवकाशीय डेटा संकलित करू शकते, तर मटेरियल-हँडलिंग अटॅचमेंट स्थानांमधील उपकरणे हलवू शकते.
त्यामुळे पेलोडची निवड विमानाला कोणत्या माहितीची किंवा भौतिक कार्याला मदत करणे आवश्यक आहे या प्रश्नापासून सुरू होते. एकदा कार्य परिभाषित केले गेले की, आवश्यक डेटा प्रकार, अचूकता, कव्हरेज, वजन, वीज वापर, स्थापना पद्धत आणि कार्य वातावरण यानुसार उपकरणे निवडली जाऊ शकतात.
संवेदना ऑपरेटिंग क्षेत्रामधून व्हिज्युअल, थर्मल, स्थानिक, पर्यावरणीय किंवा इतर कार्य-विशिष्ट माहिती गोळा करते.
ऑपरेशन विमानाला फवारणी, सीडिंग, लिफ्टिंग, लाइटिंग किंवा संप्रेषण यासारखे परिभाषित भौतिक कार्य करण्यास अनुमती देते.
विश्लेषण पूर्वनिर्धारित परिस्थिती, मोजमाप किंवा नमुने ओळखण्यासाठी प्रक्रियांनी डेटा गोळा केला आहे ज्यांना पुढील लक्ष देणे आवश्यक आहे.
पेलोड निवड ऑपरेटिंग उद्दिष्टाचे पालन केले पाहिजे
फ्लाइटमधून आवश्यक आउटपुट परिभाषित करणे हा एक उपयुक्त प्रारंभ बिंदू आहे. अपेक्षित परिणाम उच्च-रिझोल्यूशन प्रतिमा असल्यास, एक योग्य दृश्यमान-प्रकाश कॅमेरा पुरेसा असू शकतो. उद्दिष्टामध्ये उष्णतेतील फरक शोधणे समाविष्ट असल्यास, थर्मल इमेजिंग अधिक योग्य असू शकते. जेव्हा अचूक त्रिमितीय माहिती आवश्यक असते, तेव्हा LiDAR अधिक योग्य डेटा स्रोत प्रदान करू शकते.
ऑपरेशनल उपकरणांवर समान तत्त्व लागू होते. कृषी कार्यासाठी साहित्य वाहतूक किंवा पर्यावरणीय नमुने घेण्यापासून वेगळ्या पेलोड आर्किटेक्चरची आवश्यकता असते. अदलाबदल करण्यायोग्य उपकरणे म्हणून सर्व पेलोड्सचा उपचार केल्याने टाळता येण्याजोग्या एकीकरण समस्या निर्माण होऊ शकतात कारण प्रत्येक श्रेणीमध्ये भिन्न यांत्रिक आणि विद्युत आवश्यकता असतात.
- उपकरणे निवडण्यापूर्वी कार्य परिभाषित करा.
- आवश्यक माहिती किंवा शारीरिक क्रिया प्रकार निश्चित करा.
- विमानाची क्षमता आणि प्रणोदन आवश्यकतांविरूद्ध पेलोड वस्तुमान तपासा.
- विमान विद्युत प्रणालीसह पेलोड पॉवर आवश्यकतांचे पुनरावलोकन करा.
- माउंटिंग स्थिती, शिल्लक, डेटा कनेक्शन आणि देखभाल प्रवेश विचारात घ्या.
मुख्य तत्वपेलोड कार्याभोवती निवडले पाहिजे. विमान, पेलोड, पॉवर सिस्टम आणि माउंटिंग स्ट्रक्चर नंतर एक ऑपरेटिंग कॉन्फिगरेशन म्हणून समन्वयित करणे आवश्यक आहे.
सेन्सिंग आणि मॅपिंग सिस्टीम औद्योगिक कार्याला कसे समर्थन देतात?
सेन्सिंग आणि मॅपिंग उपकरणे अनेक औद्योगिक UAV अनुप्रयोगांची माहिती स्तर प्रदान करतात. जमिनीवरील थेट निरीक्षणावर पूर्णपणे विसंबून राहण्याऐवजी, ऑपरेटर त्या ठिकाणांहून संरचित माहिती संकलित करू शकतात ज्यांची व्यक्तिचलितपणे तपासणी करणे कठीण, वेळ घेणारे किंवा अकार्यक्षम आहे.
भिन्न सेन्सर डेटाचे भिन्न स्वरूप तयार करतात. दृश्यमान-प्रकाश कॅमेरे प्रतिमा आणि व्हिडिओ प्रदान करतात. थर्मल उपकरणे तापमानाचे नमुने ओळखतात. LiDAR अवकाशीय मोजमाप आणि पॉइंट-क्लाउड डेटा व्युत्पन्न करते. योग्य तंत्रज्ञान हे कशाचे निरीक्षण करणे आवश्यक आहे आणि उड्डाणानंतर माहिती कशी वापरली जाईल यावर अवलंबून असते.
| उपकरणे प्रकार | प्राथमिक डेटा | ठराविक औद्योगिक वापर |
|---|---|---|
| दृश्यमान-लाइट कॅमेरा | उच्च-रिझोल्यूशन प्रतिमा आणि व्हिडिओ | पायाभूत सुविधांची तपासणी, सुविधा निरीक्षण, कृषी निरीक्षण, दृश्य दस्तऐवजीकरण |
| थर्मल इमेजिंग | तापमान वितरण आणि थर्मल नमुने | उपकरणांची स्थिती तपासणे, फोटोव्होल्टेइक तपासणी, विद्युत घटकांचे मूल्यांकन |
| LiDAR | त्रिमितीय अवकाशीय मोजमाप | भूप्रदेश मॅपिंग, बिल्डिंग मॉडेलिंग, खाण सर्वेक्षण, नदी आणि साइट मोजमाप |
| पर्यावरण सेन्सर | वायू, धूळ, पाणी किंवा इतर पर्यावरणीय डेटा | पर्यावरण निरीक्षण, औद्योगिक साइट मूल्यांकन, फील्ड डेटा संग्रह |
भिन्न सेन्सर फक्त का बदलले जाऊ शकत नाहीत
प्रत्येक सेन्सर भिन्न शारीरिक वैशिष्ट्य मोजतो. दृश्यमान-प्रकाश कॅमेरा एखाद्या घटकाचे स्वरूप दर्शवू शकतो, परंतु तो थेट तापमानाची माहिती देत नाही. थर्मल कॅमेरा असामान्य उष्णतेचा नमुना दर्शवू शकतो, परंतु तो उच्च-रिझोल्यूशन कॅमेरा सारखाच दृश्य तपशील प्रदान करत नाही.
LiDAR पुन्हा वेगळ्या पद्धतीने कार्य करते. हे अवकाशीय माहितीचे मोजमाप करते आणि भूप्रदेश आणि संरचनांचे त्रिमितीय प्रतिनिधित्व तयार करू शकते. जेव्हा कार्य भूमिती, अंतर, उंची, व्हॉल्यूम किंवा पृष्ठभागाच्या संरचनेवर केवळ दृश्य स्वरूपावर अवलंबून असते तेव्हा हे ते मौल्यवान बनवते.
एकाधिक डेटा स्रोत एकत्र करणे
काही प्रगत ॲप्लिकेशन्स एका विमानावर किंवा अनेक फ्लाइट्सवर अनेक सेन्सर प्रकार एकत्र करतात. उदाहरणार्थ, दृश्यमान प्रतिमा दृश्य संदर्भ प्रदान करू शकते तर थर्मल माहिती तापमानातील विसंगती हायलाइट करते. स्थानिक डेटा नंतर त्याच तपासणी वर्कफ्लोमध्ये अचूक भौमितीय माहिती जोडू शकतो.
असे संयोजन एकत्रित माहितीची पूर्णता सुधारू शकतात, परंतु ते अतिरिक्त एकत्रीकरण आवश्यकता देखील तयार करतात. विमानाला एकत्रित उपकरणांसाठी पुरेशी पेलोड क्षमता, उर्जा, माउंटिंग स्पेस, कम्युनिकेशन इंटरफेस आणि उड्डाण स्थिरता आवश्यक आहे.
दृश्यमान-प्रकाश कॅमेरे योग्य निवड कधी आहेत?
दृश्यमान-प्रकाश कॅमेरे सर्वात व्यापकपणे लागू होणाऱ्या पेलोड प्रकारांपैकी एक आहेत कारण अनेक औद्योगिक कार्ये व्हिज्युअल माहितीसह सुरू होतात. उच्च-रिझोल्यूशन प्रतिमा आणि व्हिडिओ संरचना, यंत्रसामग्री, शेती क्षेत्र, इमारती आणि इतर भौतिक वातावरणाची स्थिती दस्तऐवजीकरण करू शकतात.
पायाभूत सुविधांच्या कामासाठी, तपशीलवार प्रतिमा ऑपरेटरना भिन्न कोनातून किंवा अंतरावरून दृश्यमान पृष्ठभागाची स्थिती तपासण्यात मदत करू शकतात. औद्योगिक सुविधा बाह्य संरचना, छतावरील क्षेत्रे, उपकरणे स्थाने किंवा इतर क्षेत्रांचे निरीक्षण करण्यासाठी एरियल इमेजिंग वापरू शकतात ज्यांचे जमिनीवरून सतत परीक्षण करणे सोयीचे नाही.
रिझोल्यूशन कार्याशी जुळले पाहिजे
उच्च-रिझोल्यूशन कॅमेरा अधिक व्हिज्युअल तपशील कॅप्चर करू शकतो, परंतु रिझोल्यूशन फ्लाइटची उंची, दृश्य क्षेत्र, हालचाल, प्रकाश, स्टोरेज आवश्यकता आणि वास्तविक तपासणी उद्दिष्टासह विचारात घेतले पाहिजे.
उदाहरणार्थ, विस्तृत-क्षेत्रीय कृषी निरीक्षण कार्य कव्हरेज आणि सातत्यपूर्ण प्रतिमा संपादनास प्राधान्य देऊ शकते, तर तपशीलवार संरचनात्मक तपासणीसाठी जवळच्या ऑपरेटिंग अंतरावरून अधिक प्रतिमा तपशील आवश्यक असू शकतो.
व्हिडिओ आणि स्थिर प्रतिमा वेगवेगळ्या उद्देशांसाठी काम करतात
व्हिडिओ फ्लाइट दरम्यान सतत व्हिज्युअल माहिती प्रदान करू शकतो आणि डायनॅमिक तपासणी वर्कफ्लो किंवा थेट निरीक्षणासाठी उपयुक्त असू शकतो. स्थिर प्रतिमा नंतरचे विश्लेषण, मापन, तुलना किंवा दस्तऐवजीकरणासाठी उच्च-तपशील रेकॉर्ड प्रदान करू शकतात.
योग्य इमेजिंग मोड कार्यावर अवलंबून आहे. काही अनुप्रयोगांना दोन्हीचा फायदा होऊ शकतो, विशेषत: जेव्हा ऑपरेटरना थेट परिस्थितीजन्य माहितीची आवश्यकता असते आणि नंतरच्या पुनरावलोकनासाठी तपशीलवार रेकॉर्ड देखील आवश्यक असतात.
- पायाभूत सुविधा:बाह्य पृष्ठभाग आणि संरचनात्मक परिस्थितीच्या व्हिज्युअल तपासणीस समर्थन देते.
- औद्योगिक सुविधा:छप्पर, उपकरणे क्षेत्रे आणि प्रवेशास कठीण असलेल्या स्थानांचे हवाई दृश्य प्रदान करते.
- शेती:पीक निरीक्षण आणि फील्ड परिस्थितीचे दृश्य मूल्यांकन समर्थन करते.
- सामान्य दस्तऐवजीकरण:परिभाषित क्षेत्रे किंवा मालमत्तेचे पुनरावृत्ती करण्यायोग्य व्हिज्युअल रेकॉर्ड तयार करते.
माउंटिंग स्थिरता देखील प्रतिमा गुणवत्ता प्रभावित करते
उच्च-गुणवत्तेचा कॅमेरा अस्थिर स्थापनेसाठी पूर्णपणे भरपाई देऊ शकत नाही. मोटर्स आणि फिरत्या घटकांचे कंपन एकत्रित केलेल्या प्रतिमांच्या गुणवत्तेवर परिणाम करू शकते, विशेषत: जेव्हा कार्यासाठी सूक्ष्म दृश्य तपशील आवश्यक असतात.
कॅमेरा बसवणे, विमानाची रचना, कंपन नियंत्रण, उड्डाणाची वर्तणूक आणि कार्याचा वेग यांचा एकत्रितपणे विचार केला पाहिजे. जेव्हा संकलित केलेला डेटा अपेक्षित विश्लेषणासाठी पुरेसा स्पष्ट असतो तेव्हाच पेलोड उपयुक्त ठरतो.
थर्मल इमेजिंग कॅमेरे चुकवू शकतील अशा परिस्थिती कशा प्रकट करतात?
थर्मल इमेजिंग पारंपारिक व्हिज्युअल फोटोग्राफीपेक्षा वेगळ्या प्रकारची माहिती प्रदान करते. प्रामुख्याने दृश्यमान प्रकाशावर अवलंबून राहण्याऐवजी, थर्मल सेन्सर पृष्ठभागाच्या तापमानाशी संबंधित इन्फ्रारेड रेडिएशनमधील फरक ओळखतात.
जेव्हा मालमत्तेची स्थिती उष्णता वितरणाशी संबंधित असते तेव्हा हे थर्मल उपकरणे उपयुक्त बनवू शकते. असाधारणपणे कार्यरत विद्युत घटक स्थानिक तापमानात वाढ करू शकतात. फोटोव्होल्टेइक इन्स्टॉलेशन सर्व मॉड्यूल्समध्ये तापमान फरक दर्शवू शकते. औद्योगिक उपकरणे थर्मल नमुने देखील तयार करू शकतात जी तपासणी दरम्यान अतिरिक्त माहिती प्रदान करतात.
थर्मल डेटा तपासणीचा आणखी एक स्तर जोडतो
व्हिज्युअल आणि थर्मल माहिती एकमेकांना पूरक असू शकते. दृश्यमान प्रतिमा एखाद्या घटकाचे भौतिक स्वरूप दर्शवू शकते, तर थर्मल प्रतिमा त्या घटकाच्या भागामध्ये भिन्न तापमान नमुना आहे की नाही हे दर्शवू शकते.
हे थर्मल उपकरणे विशेषतः उपयुक्त बनवते जेव्हा समस्या केवळ देखाव्याद्वारे विश्वसनीयपणे ओळखली जाऊ शकत नाही. तथापि, उपकरणे, वातावरण, पृष्ठभागाची वैशिष्ट्ये आणि मापन परिस्थितींनुसार थर्मल रीडिंगचा अर्थ लावणे आवश्यक आहे.
उर्जा पायाभूत सुविधा
थर्मल इमेजिंग विद्युत घटक आणि इतर उपकरणांमधील तापमान फरक ओळखण्यात मदत करू शकते जेथे असामान्य उष्णतेसाठी पुढील तपासणीची आवश्यकता असू शकते.
फोटोव्होल्टेइक प्रणाली
सौर मॉड्यूल्सवरील तापमानाचे नमुने हवाई तपासणी कार्यप्रवाह दरम्यान अतिरिक्त माहिती प्रदान करू शकतात.
औद्योगिक यंत्रणा
जेव्हा उपकरणांची स्थिती असामान्य उष्णता निर्मितीशी संबंधित असते तेव्हा थर्मल प्रतिमा व्हिज्युअल तपासणीला पूरक ठरू शकतात.
एकत्रित तपासणी
दृश्यमान आणि थर्मल सेन्सर एकत्र वापरले जाऊ शकतात जेव्हा शारीरिक स्वरूप आणि तापमान वर्तन दोन्हीचे मूल्यांकन करणे आवश्यक असते.
पर्यावरणीय परिस्थिती अजूनही महत्त्वाची आहे
थर्मल इमेजिंग आसपासच्या वातावरणापासून स्वतंत्रपणे कार्य करत नाही. हवामान, पृष्ठभाग गुणधर्म, मोजमाप अंतर आणि उष्णता विनिमय सेन्सर काय निरीक्षण करतो यावर प्रभाव टाकू शकतो.
या कारणास्तव, थर्मल तपासणीमध्ये ऑपरेटिंग परिस्थिती आणि व्याख्या पद्धती स्पष्टपणे परिभाषित केल्या पाहिजेत. पेलोड डेटा प्रदान करते, तर तपासणी वर्कफ्लो डेटाचे मूल्यांकन कसे करावे हे निर्धारित करते.
UAV मॅपिंगसाठी LiDAR कधी विचारात घ्यावा?
जेव्हा कार्य केवळ दृश्यमान स्वरूपापेक्षा अचूक स्थानिक माहितीवर अवलंबून असते तेव्हा LiDAR मौल्यवान बनते. हे अंतर मोजमाप संकलित करू शकते आणि बिंदू-क्लाउड डेटा व्युत्पन्न करू शकते जे भूप्रदेश, संरचना आणि इतर वातावरणाच्या त्रि-आयामी प्रतिनिधित्वास समर्थन देते.
हे खाण सर्वेक्षण, बिल्डिंग मॉडेलिंग, भूप्रदेश मॅपिंग, बांधकाम मोजमाप आणि नदी किंवा साइट सर्वेक्षण यासारख्या अनुप्रयोगांसाठी LiDAR योग्य बनवते.
त्रिमितीय माहिती वर्कफ्लो बदलते
पारंपारिक छायाचित्रे द्विमितीय प्रतिमा माहिती देतात. LiDAR खोली आणि अंतर मोजमाप जोडते, सॉफ्टवेअरला सर्वेक्षण केलेल्या क्षेत्रामध्ये अवकाशीय संबंधांची पुनर्रचना करण्यास अनुमती देते.
इमारतीसाठी, हे त्रिमितीय मॉडेल तयार करण्यात मदत करू शकते. भूप्रदेशासाठी, ते उंचीची माहिती देऊ शकते. खाण किंवा औद्योगिक साइटसाठी, ते पृष्ठभाग, उतार आणि अवकाशीय संबंधांच्या मोजमापांना समर्थन देऊ शकते.
| कार्य | उपयुक्त अवकाशीय आउटपुट | संभाव्य अर्ज |
|---|---|---|
| भूप्रदेश सर्वेक्षण | उंची आणि पृष्ठभाग माहिती | साइट मॅपिंग, भूप्रदेश विश्लेषण, मार्ग नियोजन |
| बिल्डिंग मॉडेलिंग | त्रिमितीय संरचना डेटा | डिजिटल मॉडेलिंग आणि आयामी विश्लेषण |
| खाण मॅपिंग | पृष्ठभाग भूमिती आणि अवकाशीय मोजमाप | सर्वेक्षण आणि साइट दस्तऐवजीकरण |
| नदी सर्वेक्षण | जलमार्गांभोवती अवकाशीय आणि भूप्रदेशाची माहिती | साइट मापन आणि पर्यावरणीय मूल्यांकन |
LiDAR ला योग्य उड्डाण नियोजन आवश्यक आहे
डेटा गुणवत्ता केवळ सेन्सरवरच अवलंबून नाही तर उड्डाण मार्ग, ऑपरेटिंग उंची, विमानाची स्थिरता, पर्यावरणीय परिस्थिती आणि डेटा-प्रोसेसिंग पद्धतींवर देखील अवलंबून असते.
विमानाला योग्य उड्डाण स्थिती राखणे आवश्यक आहे जेणेकरून सेन्सर सातत्यपूर्ण अवकाशीय मोजमाप गोळा करू शकेल. परिणामी डेटावर प्रकल्पासाठी आवश्यक असलेल्या फॉरमॅटमध्ये प्रक्रिया करणे आवश्यक आहे, जसे की पॉइंट क्लाउड, भूप्रदेश मॉडेल किंवा त्रिमितीय संरचना.
जेव्हा हे घटक समन्वित केले जातात, तेव्हा LiDAR त्या क्षेत्रांचे अधिक तपशीलवार अवकाशीय दृश्य प्रदान करू शकते जेथे मॅन्युअल मापन कठीण किंवा अकार्यक्षम असेल.
कार्यात्मक उपकरणे UAV क्षमता कशी वाढवू शकतात?
प्रत्येक पेलोड माहिती गोळा करण्यासाठी डिझाइन केलेले नाही. काही भौतिक ऑपरेशन करण्यासाठी किंवा जमिनीवर परिभाषित वर्कफ्लोला समर्थन देण्यासाठी डिझाइन केलेले आहेत.
कृषी वितरण उपकरणे, मटेरियल लिफ्टिंग सिस्टीम, लाइटिंग मॉड्यूल्स आणि कम्युनिकेशन उपकरणे ही कार्यात्मक पेलोड श्रेणींची उदाहरणे आहेत. ते निरीक्षण प्लॅटफॉर्मवरून UAV ची भूमिका टास्क-ओरिएंटेड एरियल टूलमध्ये बदलतात.
कृषी फवारणी आणि बीजन
कृषी उपकरणांमध्ये अचूक फवारणी प्रणाली, सामग्री वितरण बॉक्स आणि बीजन उपकरणे समाविष्ट असू शकतात. या प्रणाली कंटेनरच्या साध्या वाहतुकीऐवजी नियंत्रित वितरणाभोवती डिझाइन केल्या आहेत.
विमानाने पेलोड मास, द्रव किंवा सामग्रीचे प्रमाण, वितरण यंत्रणा, उर्जा आवश्यकता आणि ऑपरेटिंग पॅटर्न यांचा विचार करणे आवश्यक आहे. एकसमान ऍप्लिकेशन पेलोड यंत्रणा आणि विमान चालवण्याच्या पद्धतीवर अवलंबून असते.
साहित्य उचलणे आणि वाहतूक
मटेरिअल-हँडलिंग उपकरणे विमानाला हलकी साधने, घटक किंवा देखभाल सामग्री अशा ठिकाणी हलवण्यास अनुमती देऊ शकतात जिथे थेट जमिनीवरून पोहोचणे कठीण असू शकते.
विमानाचा समतोल राखताना यांत्रिक संरचनेला अपेक्षित भाराचे समर्थन करणे आवश्यक आहे. कॉन्फिगरेशन विकसित करताना लोड स्थान, संलग्नक बिंदू, स्ट्रक्चरल ताकद आणि रिलीझ किंवा हाताळणी यंत्रणा या सर्वांचा विचार करणे आवश्यक आहे.
प्रकाश आणि संप्रेषण उपकरणे
उच्च-तीव्रतेचा प्रकाश रात्रीच्या वेळी तपासणी, देखभाल आणि इतर कमी-प्रकाश ऑपरेटिंग परिस्थितींना समर्थन देऊ शकतो. जेव्हा ऑपरेटरना सामान्य नियंत्रण स्थितीपासून दूर असलेल्या लोकांशी संवाद साधण्याची आवश्यकता असते तेव्हा संप्रेषण उपकरणे रिअल-टाइम व्हॉइस ट्रान्समिशन प्रदान करू शकतात.
हे पेलोड दाखवतात की विमानाला संपूर्ण यंत्रणा का मानली जावी. प्रकाशामुळे विजेची मागणी वाढते. संप्रेषण उपकरणे इलेक्ट्रिकल आणि डेटा आवश्यकता जोडतात. लिफ्टिंग उपकरणे स्ट्रक्चरल लोड बदलतात. संपूर्ण ऑपरेशनमध्ये कृषी उपकरणे विमानाच्या वस्तुमानावर परिणाम करतात.
फवारणी आणि बीजन कृषी कार्यांसाठी योग्य विमान प्लॅटफॉर्मसह नियंत्रित सामग्री वितरण एकत्र करते.
साहित्य हाताळणी निवडलेल्या ठिकाणी हलक्या वजनाची साधने आणि साहित्य वाहतूक करण्यास समर्थन देण्यासाठी समर्पित संरचना वापरते.
प्रकाश आणि संप्रेषण विशिष्ट तपासणी, देखभाल आणि ऑपरेशनल वर्कफ्लोसाठी प्रदीपन किंवा आवाज संप्रेषण कार्ये जोडते.
फंक्शनल पेलोड्सना माउंटिंग स्पेसपेक्षा जास्त आवश्यक असते
फिजिकल फंक्शन करणारा पेलोड ऑपरेशन दरम्यान डायनॅमिक लोड तयार करू शकतो. फवारणी यंत्र सामग्रीचा वापर केल्यामुळे त्याचे वस्तुमान बदलते. एखादी वस्तू उचलली जाते किंवा सोडली जाते तेव्हा लिफ्टिंग संलग्नक विमानाचा भार बदलतो.
या बदलांचा अर्थ असा आहे की विकासकांना केवळ स्थिर पेलोड वजनापेक्षा ऑपरेटिंग अनुक्रमाचे मूल्यांकन करणे आवश्यक आहे. यांत्रिक संरचना, प्रणोदन क्षमता, नियंत्रण प्रतिसाद, बॅटरी क्षमता आणि गुरुत्वाकर्षण केंद्र या सर्वांवर परिणाम होऊ शकतो.
यूएव्ही पर्यावरणीय देखरेखीला कसे समर्थन देऊ शकतात?
पर्यावरणीय पेलोड विमानांना औद्योगिक ठिकाणे, जलमार्ग, कृषी क्षेत्रे आणि वितरीत मोजमाप आवश्यक असलेल्या इतर ठिकाणांहून माहिती गोळा करण्याची परवानगी देतात.
उपकरणांवर अवलंबून, UAV गॅस-डिटेक्शन सेन्सर, धूळ-निरीक्षण साधने, पाणी-नमुने घेणारी उपकरणे किंवा इतर विशेष सेन्सर घेऊन जाऊ शकते. विमान गतिशीलता प्रदान करते, तर पेलोड मापन कार्य प्रदान करते.
गॅस आणि हवेच्या गुणवत्तेचे निरीक्षण
वायू शोध उपकरणे औद्योगिक सुविधांच्या आसपासच्या निवडक स्थानांवर किंवा हवेच्या परिस्थितीचे मूल्यांकन करणे आवश्यक असलेल्या इतर क्षेत्रांवर माहिती गोळा करू शकतात. एरियल मोबिलिटी ऑपरेटरना प्रत्येक क्षेत्रात प्रत्यक्ष प्रवेश न करता एकाधिक स्थानांची तपासणी करण्यात मदत करू शकते.
विश्वसनीय निरीक्षणासाठी, सेन्सरला त्याच्या निर्दिष्ट मापन परिस्थितीनुसार ऑपरेट करणे आवश्यक आहे. उंची, वायुप्रवाह, सेन्सर प्रतिसाद, सॅम्पलिंग पद्धत आणि उड्डाण मार्ग एकत्रित डेटावर प्रभाव टाकू शकतात.
पाणी-गुणवत्तेचे नमुने
नद्या, जलाशय किंवा इतर जलसाठ्यांवरील निवडक स्थानांवरून नमुने किंवा मोजमाप गोळा करणे आवश्यक असेल तेथे पाण्याचे सॅम्पलिंग उपकरण वापरले जाऊ शकते. विमान अशा ठिकाणी पोहोचू शकते जिथे थेट किनाऱ्यावरून प्रवेश करणे गैरसोयीचे असू शकते.
पेलोड डिझाइनमध्ये सॅम्पलिंग पद्धत, कंटेनर क्षमता, संलग्नक संरचना आणि विमान आणि पाण्याचे वातावरण यांच्यातील परस्परसंवादाचा विचार करणे आवश्यक आहे.
धूळ आणि कण निरीक्षण
एअरबोर्न मापन उपकरणे देखील धूळ किंवा इतर कण स्थितींचे निरीक्षण करण्यास समर्थन देऊ शकतात. उद्देश केवळ वाचन गोळा करणे नाही तर परिभाषित स्थाने आणि ऑपरेटिंग परिस्थितींमध्ये पुनरावृत्ती करण्यायोग्य मापन प्रक्रिया तयार करणे आहे.
- मोजण्यासाठी पर्यावरणीय मापदंड परिभाषित करा.
- आवश्यक मापन श्रेणी आणि अनुप्रयोगाशी जुळणारा सेन्सर निवडा.
- निरिक्षण उद्दिष्टाच्या आसपास फ्लाइट मार्ग आणि नमुना स्थानांची योजना करा.
- हवामान, वायुप्रवाह, तापमान आणि इतर पर्यावरणीय चलांचा विचार करा.
- संकलित केलेला डेटा कसा संग्रहित, प्रक्रिया आणि अर्थ लावला जाईल ते परिभाषित करा.
डेटा गुणवत्ता महत्त्वाचीसेन्सर केवळ तेव्हाच उपयुक्त माहिती तयार करू शकतो जेव्हा त्याची ऑपरेटिंग परिस्थिती, स्थापना, सॅम्पलिंग पद्धत आणि डेटा-प्रोसेसिंग वर्कफ्लो योग्यरित्या समन्वयित असेल.
इंटेलिजेंट ॲनालिसिस पेलोडचा वापर कसा सुधारतो?
डेटा गोळा करणे हे तपासणी वर्कफ्लोचा फक्त एक भाग आहे. जसजसे प्रतिमा आणि सेन्सर डेटासेट मोठे होतात, स्वयंचलित विश्लेषण ऑपरेटरला पूर्वनिर्धारित परिस्थिती अधिक कार्यक्षमतेने ओळखण्यात मदत करू शकते.
पृष्ठभागावरील क्रॅक, दृश्यमान रेषेचे नुकसान, उपकरणातील विसंगती किंवा पूर्वनिर्धारित व्हिज्युअल अनियमितता यासारख्या परिस्थिती ओळखण्यासाठी AI-आधारित प्रतिमा-विश्लेषण मॉड्यूल्सचा वापर योग्य कॅमेऱ्यांसह केला जाऊ शकतो. कच्च्या प्रतिमा डेटाचे माहितीमध्ये रूपांतर करणे हे उद्दिष्ट आहे जे तपासणी निर्णयांना समर्थन देऊ शकते.
प्रतिमा संकलनापासून ते स्थिती ओळखण्यापर्यंत
पारंपारिक तपासणी वर्कफ्लोमध्ये, फ्लाइट मोठ्या प्रमाणात प्रतिमा तयार करू शकते ज्यांचे नंतर व्यक्तिचलितपणे पुनरावलोकन करणे आवश्यक आहे. एक बुद्धिमान विश्लेषण मॉड्यूल संकलित प्रतिमा आणि पूर्वनिर्धारित ओळख निकषांशी जुळणाऱ्या ध्वज क्षेत्रांवर प्रक्रिया करू शकते.
यामुळे मानवी पुनरावलोकनाची गरज नाहीशी होत नाही. त्याऐवजी, ते मोठ्या प्रमाणात तपासणी डेटा आयोजित करण्यात मदत करू शकते आणि जवळून तपासणी आवश्यक असलेल्या प्रतिमा किंवा स्थानांकडे थेट लक्ष केंद्रित करू शकते.
रिअल-टाइम आणि पोस्ट-फ्लाइट विश्लेषण
सिस्टम आर्किटेक्चरवर अवलंबून, विश्लेषण फ्लाइट दरम्यान किंवा डेटा संकलनानंतर होऊ शकते. तात्काळ निर्णय आवश्यक असताना रिअल-टाइम प्रक्रिया जलद माहिती प्रदान करू शकते. पोस्ट-फ्लाइट प्रक्रिया मोठ्या डेटासेट आणि अतिरिक्त संगणकीय संसाधने वापरून अधिक तपशीलवार विश्लेषणास समर्थन देऊ शकते.
डेटा संकलन
उड्डाण योजना आणि कार्य आवश्यकतांनुसार सेन्सर प्रतिमा किंवा मोजमाप कॅप्चर करतो.
डेटा स्क्रीनिंग
प्रणाली संकलित माहितीवर प्रक्रिया करते आणि पूर्वनिर्धारित नमुने किंवा परिस्थिती ओळखते.
परिणाम संस्था
संभाव्य समस्या स्थान, उपकरणे, प्रतिमा किंवा इतर प्रकल्प-परिभाषित निकषांनुसार गटबद्ध केल्या जाऊ शकतात.
मानवी पडताळणी
ऑपरेटर फ्लॅग केलेल्या माहितीचे पुनरावलोकन करू शकतात आणि अतिरिक्त तपासणी आवश्यक आहे की नाही हे निर्धारित करू शकतात.
एकात्मता व्यावहारिक उपयोगिता ठरवते
बुद्धिमान मॉड्यूलला योग्य प्रतिमा डेटा, पुरेशी संगणन संसाधने, सुसंगत इंटरफेस आणि योग्य माउंटिंगमध्ये प्रवेश आवश्यक आहे. विमानाला उड्डाण स्थिती राखणे देखील आवश्यक आहे जे सेन्सरला उपयुक्त माहिती गोळा करण्यास अनुमती देते.
परिणामी, AI कार्यक्षमतेचा कॅमेरा, विमान, डेटा लिंक, पॉवर सिस्टम आणि प्रोसेसिंग वर्कफ्लोपासून वेगळा विचार केला जाऊ नये. हे भाग एकत्र कसे कार्य करतात यावरून व्यावहारिक मूल्य येते.
पेलोड उपकरणे एकत्रित करताना काय विचारात घेतले पाहिजे?
पेलोड एकत्रीकरण यांत्रिक सुसंगततेसह सुरू होते परंतु विद्युत, संरचनात्मक, नियंत्रण, थर्मल आणि डेटा विचारांमध्ये विस्तारित होते. पेलोड प्रयोगशाळेच्या बेंचवर योग्यरित्या कार्य करू शकते आणि तरीही विमानावर विश्वसनीयरित्या कार्य करण्यापूर्वी त्यात बदल आवश्यक आहेत.
वजन आणि गुरुत्वाकर्षण केंद्र
पेलोड वस्तुमान विमानाच्या एकूण ऑपरेटिंग वजनात थेट योगदान देते. महत्त्वाचे म्हणजे त्या वस्तुमानाचे स्थान विमानाच्या गुरुत्वाकर्षण केंद्रावर परिणाम करते.
दोन पेलोड्सचे वस्तुमान समान असले तरीही विमानाच्या केंद्रापासून दूर बसवलेला पेलोड त्याच्या जवळ बसवलेल्या एकापेक्षा वेगळा प्रभाव निर्माण करू शकतो. म्हणून स्ट्रक्चरल डिझाइन दरम्यान माउंटिंग स्थितीचा विचार केला पाहिजे.
वीज आवश्यकता
काही पेलोड्सना तुलनेने कमी विद्युत मागणी असते, तर इतरांना मोठ्या प्रमाणात उर्जेची आवश्यकता असू शकते. लाइटिंग सिस्टीम, पॉवर मेकॅनिझम, कॉम्प्युटिंग मॉड्युल्स आणि काही सेन्सर हे सर्व विमानाच्या विद्युत भारात भर घालू शकतात.
एअरक्राफ्ट बॅटरी आणि पॉवर डिस्ट्रिब्युशन सिस्टीमला या अतिरिक्त गरजेचा विचार करणे आवश्यक आहे. अन्यथा, पेलोड संपूर्ण प्लॅटफॉर्मच्या ऑपरेटिंग वर्तनावर परिणाम करू शकते.
माउंटिंग आणि कंपन
माउंटिंग स्ट्रक्चरने अनावश्यक हालचाली मर्यादित करताना पेलोड सुरक्षित ठेवणे आवश्यक आहे. कॅमेरे आणि इतर अचूक सेन्सरसाठी, कंपन डेटा गुणवत्तेवर परिणाम करू शकते. कार्यात्मक उपकरणांसाठी, संरचनात्मक हालचाली भौतिक ऑपरेशनच्या अचूकतेवर परिणाम करू शकतात.
डेटा आणि कम्युनिकेशन इंटरफेस
आधुनिक पेलोड मोठ्या प्रतिमा फाइल्स, थेट व्हिडिओ, सेन्सर मोजमाप किंवा इतर संरचित माहिती व्युत्पन्न करू शकतात. त्यामुळे कम्युनिकेशन आर्किटेक्चरला पेलोड, विमान, ग्राउंड इक्विपमेंट किंवा ऑनबोर्ड प्रोसेसिंग सिस्टम दरम्यान आवश्यक डेटा प्रवाहाचे समर्थन करणे आवश्यक आहे.
| एकीकरण क्षेत्र | कळीचा प्रश्न | संभाव्य प्रभाव |
|---|---|---|
| वजन | विमान संपूर्ण पेलोड वस्तुमानाचे समर्थन करू शकते? | एकूण विमानाचा भार आणि प्रणोदनाच्या मागणीवर परिणाम होतो |
| गुरुत्वाकर्षण केंद्र | पेलोड कुठे आहे? | विमान संतुलन आणि उड्डाण वर्तन प्रभावित करू शकते |
| शक्ती | उपकरणांना किती विद्युत शक्ती लागते? | एकूण विद्युत भार आणि बॅटरी आवश्यकता बदलते |
| आरोहित | उपकरणे कशी जोडली जातात आणि स्थिर केली जातात? | स्ट्रक्चरल अखंडता, कंपन आणि डेटा गुणवत्ता प्रभावित करते |
| डेटा इंटरफेस | माहिती कशी प्रसारित किंवा संग्रहित केली जाते? | संप्रेषण आणि प्रक्रिया आवश्यकता निर्धारित करते |
| देखभाल | उपकरणे प्रवेश आणि कार्यक्षमतेने बदलली जाऊ शकतात? | सेवाक्षमता आणि ऑपरेशनल सुविधा प्रभावित करते |
उत्पादनापूर्वी एकत्रीकरणाचे पुनरावलोकन केले पाहिजे
विमानाची रचना आणि पेलोड माउंटिंग सिस्टम अंतिम होण्यापूर्वी इंटरफेस समस्या सोडवणे सामान्यतः सोपे असते. रेखाचित्रे, उपकरणाची परिमाणे, कनेक्टरची ठिकाणे, पॉवर स्पेसिफिकेशन्स, माउंटिंग पॉइंट्स आणि ऑपरेटिंग आवश्यकता उपयुक्त तांत्रिक आधार देतात.
जेव्हा हे तपशील लवकर परिभाषित केले जातात तेव्हा, संरचनात्मक भाग आणि इलेक्ट्रिकल इंटरफेस नंतर वारंवार सुधारित करण्याऐवजी उपकरणांभोवती विकसित केले जाऊ शकतात.
खरेदीदारांनी योग्य कॉन्फिगरेशन कसे निवडावे?
पेलोड निवड वास्तविक कार्य आणि संपूर्ण UAV कॉन्फिगरेशनवर आधारित असावी. तांत्रिकदृष्ट्या प्रगत सेन्सर खूप जड असल्यास, खूप उर्जा वापरत असल्यास, योग्यरित्या माउंट केले जाऊ शकत नसल्यास किंवा इच्छित कार्यप्रवाहाशी जुळत नसलेला डेटा तयार करत असल्यास तो अद्याप अनुपयुक्त असू शकतो.
आउटपुटसह प्रारंभ करा
उड्डाणानंतर ऑपरेटरला काय आवश्यक आहे ते परिभाषित करा. उद्दिष्ट उच्च-रिझोल्यूशन प्रतिमा, तापमान नकाशा, त्रिमितीय मॉडेल, पर्यावरणीय मापन, भौतिक ऑपरेशन किंवा अनेक आउटपुटचे संयोजन आहे का?
अधिक तपशीलवार तपशील विचारात घेण्यापूर्वी हा प्रश्न उपकरणांच्या श्रेणीला संकुचित करतो.
विमान मर्यादांचे पुनरावलोकन करा
कमाल पेलोड मास, माउंटिंग स्पेस, उपलब्ध शक्ती, विमानाचे परिमाण, उड्डाण वर्तन आणि विद्यमान संरचनेद्वारे लादलेले कोणतेही निर्बंध तपासा.
ऑपरेटिंग वातावरणाचा विचार करा
तापमान, धूळ, आर्द्रता, कंपन, वारा, प्रकाश, भूप्रदेश आणि ऑपरेटिंग उंची हे सर्व उपकरणांच्या कार्यक्षमतेवर परिणाम करू शकतात. पेलोड ज्या परिस्थितींमध्ये प्रत्यक्षात वापरला जाईल त्यासाठी योग्य असावा.
डेटा वर्कफ्लोचे मूल्यांकन करा
सेन्सर निवडीमध्ये संपूर्ण माहिती साखळीचा समावेश असावा. डेटा कसा कॅप्चर, संग्रहित, प्रसारित, प्रक्रिया, पुनरावलोकन आणि संग्रहित केला जाईल याचा विचार करा.
- कार्य:कोणते शारीरिक ऑपरेशन किंवा माहिती आवश्यक आहे?
- वस्तुमान:उपकरणे आणि उपकरणे यांचे संपूर्ण वजन किती आहे?
- शक्ती:सामान्य ऑपरेशन दरम्यान कोणते इलेक्ट्रिकल इनपुट आवश्यक आहे?
- परिमाणे:विमानात बसण्यासाठी कोणती जागा उपलब्ध आहे?
- पर्यावरण:कोणते तापमान, कंपन, प्रकाश आणि हवामानाची परिस्थिती अपेक्षित आहे?
- डेटा:कोणती माहिती गोळा करावी लागेल आणि त्यावर प्रक्रिया कशी केली जाईल?
| निवड घटक | काय व्याख्या करायची | व्हय इट मॅटर |
|---|---|---|
| अर्ज | तपासणी, मॅपिंग, शेती, देखरेख, वाहतूक किंवा अन्य कार्य | मूलभूत पेलोड श्रेणी निर्धारित करते |
| पेलोड मास | एकूण उपकरणे आणि माउंटिंग वजन | विमान आणि प्रणोदन क्षमता जुळणे आवश्यक आहे |
| शक्ती | व्होल्टेज आणि अपेक्षित विद्युत मागणी | UAV पॉवर सिस्टमशी सुसंगत असणे आवश्यक आहे |
| आरोहित | भौतिक इंटरफेस आणि उपकरणे स्थिती | रचना, स्थिरता आणि देखभाल प्रभावित करते |
| डेटा आउटपुट | प्रतिमा, थर्मल माहिती, पॉइंट क्लाउड, सेन्सर रीडिंग किंवा ऑपरेशनल परिणाम | डाउनस्ट्रीम प्रोसेसिंग वर्कफ्लो निर्धारित करते |
औद्योगिक अनुप्रयोगांसाठी पेलोड सिस्टम्स कशा विकसित होत आहेत?
यूएव्ही पेलोड तंत्रज्ञानाचा विकास चार व्यावहारिक दिशानिर्देशांवर अधिकाधिक लक्ष केंद्रित करत आहे: लहान उपकरणे, अधिक सेन्सिंग अचूकता, अधिक बुद्धिमान डेटा प्रक्रिया आणि विमानाशी जवळचे एकत्रीकरण.
मिनिएच्युरायझेशन उपयुक्त उपकरणे लहान विमानांवर स्थापित करण्यास अनुमती देऊ शकते किंवा एका प्लॅटफॉर्मवर अनेक उपकरणे एकत्र करू शकतात. जेव्हा प्रतिष्ठापन जागा मर्यादित असते तेव्हा कमी केलेला आकार यांत्रिक एकीकरण देखील सुलभ करू शकतो.
उच्च संवेदन अचूकता
औद्योगिक कार्यांना सहसा सामान्य दृश्य माहितीपेक्षा अधिक आवश्यक असते. तपशीलवार तपासणी, तापमान विश्लेषण, त्रिमितीय मोजमाप आणि पर्यावरण निरीक्षण हे सर्व सेन्सर्सवर अवलंबून असतात जे लक्ष्य कार्यासाठी योग्य डेटा तयार करू शकतात.
उच्च सुस्पष्टता म्हणून एक वेगळे तपशील नाही. हे आवश्यक मापन पद्धत, ऑपरेटिंग अंतर, विमान स्थिरता आणि डेटा-प्रोसेसिंग वर्कफ्लोशी कनेक्ट करणे आवश्यक आहे.
अधिक बुद्धिमत्ता
सेन्सर अधिक माहिती व्युत्पन्न करत असल्याने, स्वयंचलित विश्लेषण अधिकाधिक उपयुक्त होत जाते. AI-आधारित ओळख मोठ्या प्रतिमा संचांमध्ये पूर्वनिर्धारित नमुने ओळखण्यात, तपासणी डेटा आयोजित करण्यात आणि अतिरिक्त पुनरावलोकनास पात्र असलेल्या क्षेत्रांना हायलाइट करण्यात मदत करू शकते.
हा विकास पेलोडची भूमिका निष्क्रिय डेटा संग्राहकापासून माहिती कार्यप्रवाहाच्या सक्रिय भागामध्ये बदलतो.
सखोल सिस्टम एकत्रीकरण
विकासाचा पुढील टप्पा म्हणजे फक्त अधिक उपकरणे जोडणे नव्हे. हे विमान, पेलोड, प्रोपल्शन, बॅटरी, संरचना, संप्रेषण इंटरफेस आणि प्रक्रिया प्रणाली एकत्रित करत आहे जेणेकरून ते एक समन्वित प्लॅटफॉर्म म्हणून कार्य करतील.
सानुकूलित औद्योगिक अनुप्रयोगांसाठी हे विशेषतः महत्वाचे आहे. एक विशेष पेलोड बॅटरी आवश्यकता प्रभावित करू शकतो. बॅटरी बदल विमानाच्या वस्तुमानावर परिणाम करू शकतात. स्ट्रक्चरल बदल पेलोड माउंटिंगवर परिणाम करू शकतात. अतिरिक्त संगणनामुळे वीज मागणी बदलू शकते. सिस्टम-स्तरीय डिझाइन या संबंधांना संरेखित ठेवण्यास मदत करते.
सूक्ष्मीकरण लहान उपकरणे स्थापना सुलभ करू शकतात आणि कॉम्पॅक्ट विमान प्लॅटफॉर्मसाठी अधिक लवचिकता निर्माण करू शकतात.
उच्च अचूकता सुधारित सेन्सर अधिक तपशीलवार व्हिज्युअल, थर्मल, अवकाशीय किंवा पर्यावरणीय माहिती प्रदान करू शकतात.
बुद्धिमान प्रक्रिया स्वयंचलित विश्लेषण मोठ्या प्रमाणात गोळा केलेल्या डेटाचे प्राधान्यक्रमित तपासणी माहितीमध्ये रूपांतरित करण्यात मदत करू शकते.
औद्योगिक UAV अधिक अनुप्रयोग-विशिष्ट होत आहेत
व्यावसायिक विमानाचे मूल्य वाढत्या प्रमाणात ते ज्या कामासाठी तैनात केले आहे त्यावर ते किती योग्य आहे यावर अवलंबून असते. तपासणीच्या आवश्यकतांनुसार डिझाइन केलेल्या प्लॅटफॉर्ममध्ये कृषी किंवा साहित्य हाताळणीसाठी डिझाइन केलेल्यापेक्षा भिन्न संरचनात्मक आणि विद्युत प्राधान्ये असू शकतात.
याचा अर्थ पेलोड डेव्हलपमेंट आणि एअरक्राफ्ट डेव्हलपमेंट वाढत्या प्रमाणात जोडले जात आहेत. प्रथम जेनेरिक विमान निवडण्याऐवजी आणि नंतर उपकरणे जोडण्याऐवजी, प्रकल्प कार्यसंघ ऑपरेटिंग कार्य परिभाषित करू शकतात आणि त्याभोवती संपूर्ण प्रणाली विकसित करू शकतात.
सिस्टम दृष्टीकोनभविष्यातील विकासामुळे विमानावर एक वेगळे फ्लाइंग मशीन म्हणून कमी आणि विमान, पेलोड, पॉवर सिस्टम, डेटा प्रोसेसिंग आणि विशिष्ट औद्योगिक कार्यप्रवाह यांच्यातील संबंधांवर अधिक लक्ष केंद्रित केले जाण्याची शक्यता आहे.
वारंवार विचारले जाणारे प्रश्न
औद्योगिक UAV सह कोणत्या प्रकारची पेलोड उपकरणे वापरली जाऊ शकतात?
सामान्य श्रेणींमध्ये दृश्यमान-प्रकाश कॅमेरे, थर्मल इमेजिंग सिस्टम, LiDAR, कृषी फवारणी आणि बीजन उपकरणे, सामग्री हाताळणारी उपकरणे, पर्यावरणीय सेन्सर, प्रकाश व्यवस्था, संप्रेषण मॉड्यूल आणि बुद्धिमान प्रतिमा-विश्लेषण उपकरणे समाविष्ट आहेत. योग्य निवड ऑपरेटिंग कार्यावर अवलंबून असते.
मी दृश्यमान-प्रकाश कॅमेरा आणि थर्मल इमेजिंग दरम्यान कसे निवडू?
जेव्हा कार्य प्रामुख्याने पृष्ठभागाचे स्वरूप, प्रतिमा किंवा व्हिडिओवर अवलंबून असते तेव्हा दृश्यमान-प्रकाश कॅमेरा योग्य असतो. जेव्हा तापमानातील फरक किंवा उष्णतेचे नमुने महत्त्वाचे असतात तेव्हा थर्मल इमेजिंग उपयुक्त ठरते. काही तपासणी कार्यप्रवाह पूरक माहिती मिळविण्यासाठी दोन्ही वापरू शकतात.
पारंपारिक कॅमेरा ऐवजी LiDAR कधी वापरावा?
जेव्हा प्रकल्पाला त्रि-आयामी अवकाशीय मोजमाप, भूप्रदेश माहिती, उंची डेटा किंवा स्ट्रक्चरल मॉडेलिंग आवश्यक असेल तेव्हा LiDAR चा विचार केला पाहिजे. पारंपारिक कॅमेरा व्हिज्युअल माहिती प्रदान करतो, तर LiDAR अंतर आणि अवकाशीय मापन क्षमता जोडतो.
एक यूएव्ही एकाधिक पेलोड सिस्टम घेऊ शकते?
जेव्हा विमानात पुरेशी पेलोड क्षमता, भौतिक स्थापनेची जागा, उपलब्ध शक्ती, योग्य संरचनात्मक समर्थन आणि सुसंगत डेटा इंटरफेस असेल तेव्हा हे शक्य होऊ शकते. एकाधिक पेलोड्सचे एकत्रित मूल्यमापन केले पाहिजे कारण त्यांचे एकत्रित वजन आणि उर्जेची मागणी विमानाच्या कॉन्फिगरेशनवर परिणाम करते.
पेलोड एकत्रीकरणावर कोणते घटक परिणाम करतात?
महत्त्वाच्या घटकांमध्ये पेलोड वजन, परिमाणे, गुरुत्वाकर्षण केंद्र, माउंटिंग पद्धत, उर्जा आवश्यकता, कंपन, डेटा इंटरफेस, पर्यावरणीय परिस्थिती आणि देखभाल प्रवेश यांचा समावेश होतो. अंतिम विमान कॉन्फिगरेशनची पुष्टी होण्यापूर्वी या वैशिष्ट्यांचे पुनरावलोकन केले पाहिजे.
विशिष्ट UAV साठी पेलोड उपकरणे सानुकूलित केली जाऊ शकतात?
प्रकल्प-विशिष्ट कॉन्फिगरेशन परिभाषित उपकरणे परिमाणे, माउंटिंग आवश्यकता, उर्जा वैशिष्ट्ये आणि ऑपरेटिंग परिस्थिती यांच्या आसपास विकसित केले जाऊ शकतात. कस्टमायझेशनची डिग्री अर्जावर आणि विमानाला आवश्यक असलेल्या तांत्रिक बाबींवर अवलंबून असते.
यूएव्ही उपकरणांसह बुद्धिमान प्रतिमा विश्लेषण कसे वापरले जाऊ शकते?
योग्य AI-आधारित मॉड्यूल एकत्रित केलेल्या प्रतिमांचे विश्लेषण करू शकतात आणि पृष्ठभागावरील क्रॅक, दृश्यमान रेषेचे नुकसान, उपकरणातील विसंगती किंवा इतर निर्दिष्ट नमुन्यांची पूर्वनिर्धारित परिस्थिती ओळखू शकतात. परिणाम मोठ्या डेटासेटचे आयोजन करण्यात आणि पुढील पुनरावलोकनाची आवश्यकता असलेल्या क्षेत्रांकडे थेट लक्ष देण्यास मदत करू शकतात.
पेलोड प्रणाली कृषी अनुप्रयोगांसाठी योग्य आहेत का?
होय. कृषी उपकरणांमध्ये नियंत्रित सामग्री वितरणासाठी तयार केलेली फवारणी आणि बीजन प्रणाली समाविष्ट असू शकते. पेलोड कॉन्फिगरेशन विमानाचे ऑपरेटिंग लोड, उपलब्ध शक्ती, टाकी किंवा सामग्रीची क्षमता आणि अनुप्रयोग आवश्यकता यांच्याशी जुळले पाहिजे.
यूएव्ही पेलोड पर्यावरणीय निरीक्षणास समर्थन देऊ शकतात?
होय. UAVs वायू शोधणे, धूळ निरीक्षण करणे, पाण्याचे नमुने घेणे आणि इतर पर्यावरणीय मोजमापासाठी उपकरणे वाहून नेऊ शकतात. मॉनिटरिंग वर्कफ्लो विकसित करताना सेन्सर, फ्लाइट मार्ग, सॅम्पलिंग पद्धत आणि पर्यावरणीय परिस्थिती या सर्वांचा विचार केला पाहिजे.
सानुकूलित पेलोड सोल्यूशनवर चर्चा करण्यापूर्वी काय परिभाषित केले पाहिजे?
उपयुक्त माहितीमध्ये अपेक्षित कार्य, पेलोड परिमाण, एकूण वजन, आवश्यक शक्ती, माउंटिंग इंटरफेस, डेटा आवश्यकता, ऑपरेटिंग वातावरण, अपेक्षित उड्डाण परिस्थिती आणि कोणतेही विशिष्ट मापन किंवा ऑपरेशनल आवश्यकता समाविष्ट आहे.
तुमच्या UAV साठी पेलोड कॉन्फिगरेशनची योजना करा
लक्ष केंद्रित तांत्रिक चर्चा सुरू करण्यासाठी इच्छित अनुप्रयोग, उपकरणे परिमाणे, पेलोड वजन, उर्जा आवश्यकता, माउंटिंग परिस्थिती किंवा संवेदना उद्दिष्टे सामायिक करा.
तुमच्या पेलोड आवश्यकतांवर चर्चा करण्यासाठी आमच्याशी संपर्क साधा