- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
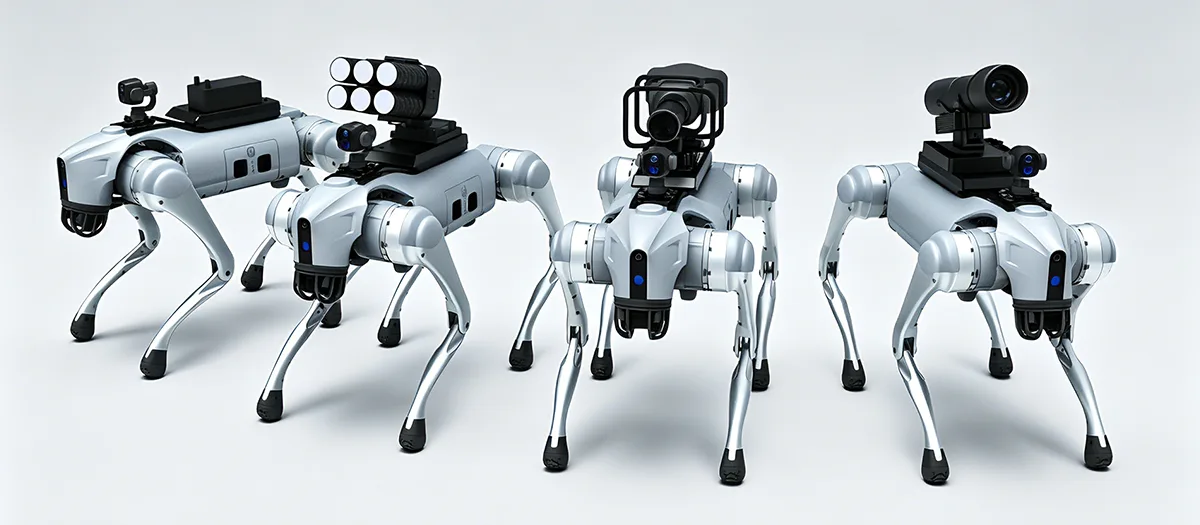
कॉम्प्लेक्स इंडस्ट्रियल ऑपरेशन्ससाठी रोबोट डॉग काय योग्य बनवते?
A रोबोट कुत्राऔद्योगिक कार्यांमध्ये पायऱ्या, उतार, असमान जमीन, अरुंद मार्ग, मोडतोड, बोगदे किंवा इतर अवघड भूभाग यांचा समावेश असताना पारंपारिक चाकांच्या मोबाइल रोबोटच्या मर्यादेच्या पलीकडे जाण्यासाठी डिझाइन केलेले आहे. त्याचे मूल्य चतुष्पाद गतिशीलता, स्वायत्त नेव्हिगेशन, पर्यावरणीय धारणा, कार्य-विशिष्ट संवेदन, मॉड्यूलर उपकरणे आणि सतत ऑपरेशन यांच्या संयोजनातून येते. तथापि, औद्योगिक वापरकर्त्यांसाठी, केवळ गतिशीलता पुरेसे नाही. व्यावहारिक प्लॅटफॉर्मला स्थिर हालचाल, डेटा संकलन, उपकरणे एकत्रीकरण, बॅटरी व्यवस्थापन, देखभाल आणि परिभाषित पर्यावरणीय परिस्थितीत ऑपरेशनला समर्थन देणे देखील आवश्यक आहे. हे प्लॅटफॉर्म आर्किटेक्चर आणि ऍप्लिकेशन प्लॅनिंगला तपासणी, पायाभूत सुविधांचे निरीक्षण, बुद्धिमान उत्पादन, आपत्कालीन समर्थन आणि इतर व्यावसायिक ऑपरेटिंग परिस्थितींमध्ये यशस्वी तैनाती केंद्रस्थानी बनवते.
सामग्री सारणी
संबंधित तांत्रिक चर्चेवर थेट जाण्यासाठी विभागावर क्लिक करा.
- 1. औद्योगिक चतुष्पाद रोबोटची व्याख्या काय आहे?
- 2. कठीण भूभागावर पायांची हालचाल कशामुळे उपयुक्त ठरते?
- 3. कोणती स्वायत्त कार्ये औद्योगिक कार्यात सुधारणा करतात?
- 4. मल्टी-सेन्सर धारणा काय भूमिका बजावते?
- 5. चतुष्पाद प्लॅटफॉर्म कोणती तपासणी कार्ये सपोर्ट करू शकतात?
- 6. प्लॅटफॉर्ममध्ये मॉड्यूलर उपकरणे काय जोडू शकतात?
- 7. प्लॅटफॉर्म कोणत्या अटींसाठी डिझाइन केले जावे?
- 8. चतुर्भुज रोबोट्स अवघड कामाच्या ठिकाणी एक्सपोजर कसे कमी करू शकतात?
- 9. उपकरणे आणि सेन्सर कसे एकत्रित केले जावे?
- 10. प्लॅटफॉर्म निवडण्यापूर्वी खरेदीदारांनी काय मूल्यांकन केले पाहिजे?
- 11. स्ट्रक्चर्ड डिप्लॉयमेंट प्रक्रिया कशी दिसते?
- 12. औद्योगिक चतुष्पाद रोबोटिक्सची भविष्यातील दिशा काय आहे?
- 13. वारंवार विचारले जाणारे प्रश्न
औद्योगिक चतुष्पाद रोबोटची व्याख्या काय आहे?
औद्योगिक चतुष्पाद रोबोट हे चाके किंवा ट्रॅकच्या ऐवजी पायांच्या हालचालीभोवती तयार केलेले मोबाइल रोबोटिक प्लॅटफॉर्म आहे. त्याची चार-पायांची रचना सेन्सर, दळणवळण उपकरणे, संगणकीय हार्डवेअर आणि इतर अनुप्रयोग-विशिष्ट उपकरणे वाहून नेत असताना उंची आणि अनियमित जमिनीतील बदलांची वाटाघाटी करण्यास सक्षम करते.
परिभाषित वैशिष्ट्य म्हणजे केवळ चार पायांचे स्वरूप नाही. चतुर्भुज प्लॅटफॉर्मचे मूल्य लोकोमोशन, धारणा, नियंत्रण, शक्ती, संरचना आणि कार्य उपकरणे यांच्यातील समन्वयातून येते. रोबोटला त्याच्या सभोवतालची परिस्थिती समजून घेणे, त्याची हालचाल समायोजित करणे, संतुलन राखणे आणि एक परिभाषित ऑपरेटिंग दिनचर्या पार पाडणे आवश्यक आहे.
ही प्रणाली-केंद्रित रचना औद्योगिक चतुष्पाद प्लॅटफॉर्मला साध्या रिमोट-नियंत्रित मशीनपासून वेगळे करते. एक व्यावसायिक प्लॅटफॉर्म स्वायत्त मार्ग नियोजन, अडथळे टाळणे, डेटा संकलन, उपकरणे निरीक्षण आणि पुनरावृत्ती करता येण्याजोग्या गस्त नित्यक्रमांना समर्थन देऊ शकते. ही फंक्शन्स रोबोटला केवळ मोबाईल कॅमेरा म्हणून काम न करता व्यापक ऑपरेशनल वर्कफ्लोमध्ये भाग घेण्याची परवानगी देतात.
पायांची गतिशीलता चार पायांची हालचाल प्लॅटफॉर्मला पायऱ्या, उतार, अंतर, असमान मजले, मोकळी जमीन आणि भूप्रदेशातील इतर बदलांशी बोलणी करण्यास अनुमती देते.
बुद्धिमान नेव्हिगेशन समज, मार्ग नियोजन, स्थिती आणि अडथळे टाळणे जटिल वातावरणाद्वारे अधिक स्वायत्त हालचालींना समर्थन देऊ शकते.
विस्तारण्यायोग्य प्लॅटफॉर्म मॉड्युलर सेन्सर आणि उपकरणे समान रोबोटिक बेसला वेगवेगळ्या तपासणी, देखरेख आणि औद्योगिक कार्यांसाठी अनुकूल करू शकतात.
चौपट गतिशीलता औद्योगिक ऑटोमेशन का बदलते
पारंपारिक चाकांचे रोबोट तुलनेने अंदाज लावता येण्याजोग्या पृष्ठभागावर उत्कृष्ट कामगिरी करतात. जेव्हा पायऱ्या, खंदक, सैल साहित्य, उंच उंबरठा किंवा असमान भूभाग मार्गात व्यत्यय आणतात तेव्हा त्यांची कार्यक्षमता कमी होऊ शकते. ट्रॅक केलेल्या प्रणाली काही आव्हानात्मक पृष्ठभाग हाताळू शकतात, परंतु त्यांना घट्ट जागांमध्ये आणि वातावरणात वारंवार बदल होत असताना मर्यादा असतात.
पायांची हालचाल वेगळ्या पद्धतीने समस्येकडे जाते. प्रत्येक पाय स्वतंत्रपणे नियंत्रित केला जाऊ शकतो, ज्यामुळे रोबोटला भूप्रदेशानुसार त्याचे पाय ठेवता येतात. हे अनियमित वातावरणातून फिरताना संतुलन राखण्यासाठी अधिक पर्याय प्रदान करते.
औद्योगिक अनुप्रयोगांसाठी, व्यावहारिक फायदा प्रवेश आहे. एक रोबोट जो अधिक प्रकारच्या भूप्रदेशातून फिरू शकतो तो संभाव्यतः तपासणी बिंदू, उपकरणे क्षेत्र, बोगदे, कार्यशाळा आणि इतर स्थानांपर्यंत पोहोचू शकतो जेथे पारंपारिक मोबाइल प्लॅटफॉर्मला अतिरिक्त पायाभूत सुविधांची आवश्यकता असू शकते.
- चार पायांची हालचाल बदलत्या उंची आणि असमान जमिनीला समर्थन देते.
- स्वायत्त नेव्हिगेशन सतत मॅन्युअल स्टीयरिंगची आवश्यकता कमी करू शकते.
- सेन्सर हालचाली आणि तपासणी कार्यांसाठी पर्यावरणीय माहिती प्रदान करतात.
- मॉड्यूलर इंटरफेस विविध अनुप्रयोगांसाठी भिन्न उपकरणे स्थापित करण्याची परवानगी देतात.
- डिजिटल डेटा संकलन फील्ड ऑपरेशन्स नंतरच्या विश्लेषणासह कनेक्ट करू शकते.
मूळ तत्वइंडस्ट्रियल चतुर्भुजाचे संपूर्ण मोबाइल ऑपरेटिंग सिस्टीम म्हणून मूल्यांकन केले पाहिजे. गतिशीलता महत्वाची आहे, परंतु समज, नियंत्रण, उपकरणे एकत्रीकरण, शक्ती आणि डेटा कार्ये ही गतिशीलता किती उपयुक्त ठरते हे निर्धारित करतात.
कठीण भूभागावर पायांची गतिशीलता कशामुळे उपयुक्त ठरते?
चतुष्पाद रोबोटिक्ससाठी कठीण भूप्रदेश हे सर्वात स्पष्ट अनुप्रयोग क्षेत्रांपैकी एक आहे. औद्योगिक साइट्समध्ये पायऱ्या, रॅम्प, खंदक, अरुंद पायवाट, भंगार, चिखलमय भाग, असमान मजले आणि पृष्ठभागाच्या उंचीमध्ये बदल असू शकतात. केवळ सपाट मजल्यांसाठी डिझाइन केलेल्या प्लॅटफॉर्मसाठी अतिरिक्त पायाभूत सुविधांची आवश्यकता असू शकते किंवा काही विशिष्ट भागात पोहोचू शकत नाही.
एक चतुष्पाद रोबोट स्वतंत्रपणे त्याचे पाय ठेवू शकतो आणि उचलू शकतो, ज्यामुळे भूप्रदेशातील बदलांनुसार त्याच्या शरीराची स्थिती अनुकूल होऊ शकते. हे प्लॅटफॉर्म आणि जमिनीतील अधिक स्थिर संबंध राखून उतार, पायऱ्या, अंतर आणि अनियमित पृष्ठभागावरील हालचालींना समर्थन देऊ शकते.
पायऱ्या आणि उंची बदलतात
पायऱ्या हे भूप्रदेशाचे एक साधे उदाहरण आहे जे चाकांच्या प्लॅटफॉर्मला आव्हान देऊ शकते. प्रत्येक चाकाला पृष्ठभागाशी योग्य संपर्क राखणे आवश्यक आहे, तर रोबोटने वारंवार उभ्या बदलांवर मात करणे आवश्यक आहे. पायांचा प्लॅटफॉर्म वैयक्तिक पाय वाढवू शकतो आणि पायऱ्यांमधून पुढे जाण्यासाठी त्याची स्थिती समायोजित करू शकतो.
अचूक क्षमता अजूनही रोबोट डिझाइन, पायरी भूमिती, नियंत्रण प्रणाली आणि पर्यावरणीय परिस्थितींवर अवलंबून असते. महत्त्वाचा अभियांत्रिकी मुद्दा असा आहे की पायांची रचना चाकांकडे नसलेले अतिरिक्त हालचाल पर्याय प्रदान करते.
उतार आणि असमान पृष्ठभाग
औद्योगिक वातावरणात अनेकदा उतार असलेले काँक्रीट, रेव, सैल माती, चिखलाची जमीन, ड्रेनेज वाहिन्या किंवा संक्रमणकालीन पृष्ठभाग यांचा समावेश होतो. चतुर्भुज प्लॅटफॉर्म भूप्रदेश बदलत असताना त्याच्या पायाची स्थिती आणि शरीराची वृत्ती अनुकूल करू शकते.
स्थिर ऑपरेशन यांत्रिक डिझाइन, धारणा, चाल नियंत्रण, कर्षण आणि शिल्लक अल्गोरिदम यांच्या संयोजनावर अवलंबून असते. पाय शारीरिक हालचाल करण्याची क्षमता प्रदान करतात, तर नियंत्रण यंत्रणा ती क्षमता कशी वापरली जाते हे ठरवते.
अरुंद आणि गोंधळलेल्या जागा
औद्योगिक बोगदे, कार्यशाळा, पाईप कॉरिडॉर आणि देखभाल क्षेत्रांमध्ये उपलब्ध मार्ग मर्यादित करणारे अडथळे असू शकतात. कॉम्पॅक्ट चतुर्भुज प्लॅटफॉर्म सतत सपाट ड्रायव्हिंग पृष्ठभागाची आवश्यकता न ठेवता यापैकी काही जागांमधून नेव्हिगेट करू शकतो.
| भूप्रदेशाची स्थिती | पारंपारिक मोबाइल प्लॅटफॉर्मसाठी आव्हान | चौपदर डिझाइनचा फायदा |
|---|---|---|
| पायऱ्या | अनुलंब बदल व्हील संपर्क आणि पुढे गती व्यत्यय आणू शकतात | वैयक्तिक पाय उचलले जाऊ शकतात आणि वेगवेगळ्या उंचीवर ठेवले जाऊ शकतात |
| तीव्र उतार | कमी कर्षण आणि मर्यादित शरीर समायोजन हालचालींवर परिणाम करू शकते | हालचाली दरम्यान पायांची स्थिती आणि शरीराची स्थिती समायोजित केली जाऊ शकते |
| ढिगारा | अनियमित संपर्क पृष्ठभाग चाकांची हालचाल अस्थिर करू शकतात | वैयक्तिक फूट प्लेसमेंट अडथळ्यांच्या वाटाघाटीसाठी अधिक पर्याय प्रदान करते |
| चिखलमय मैदान | चाक किंवा ट्रॅक कर्षण मऊ पृष्ठभागांवर बदलू शकतात | लेग प्लेसमेंट बदलत्या संपर्क परिस्थितीशी जुळवून घेऊ शकते |
| अंतर आणि गुली | चाकांच्या प्रणालींना ब्रिजिंग किंवा वळणाची आवश्यकता असू शकते | पायांची हालचाल निवडलेल्या भूप्रदेश वैशिष्ट्यांभोवती किंवा त्याहून अधिक नेव्हिगेट करू शकते |
हालचालीइतके संतुलन महत्त्वाचे आहे
कठीण भूप्रदेशावर जाणे पुरेसे नाही. सेन्सर आणि उपकरणे वाहून नेताना प्लॅटफॉर्मला संतुलन राखणे आवश्यक आहे. जमिनीच्या उंचीमध्ये अचानक बदल झाल्यामुळे रोबोटच्या गुरुत्वाकर्षणाच्या केंद्रावर आणि भार वितरणावर परिणाम होऊ शकतो.
त्यामुळे नियंत्रण प्रणालींना चाल, मुद्रा, सेन्सर फीडबॅक आणि हालचालींचा वेग यांचा समन्वय साधण्याची गरज आहे. अँटी-शेक आणि अँटी-टिप फंक्शन्स परिभाषित ऑपरेटिंग लिफाफ्यात स्थिर ऑपरेशन राखण्यात मदत करू शकतात.
जेव्हा रोबोट कॅमेरे किंवा मापन उपकरणे घेऊन जातो तेव्हा हे विशेषतः संबंधित असते. यंत्रमानव स्वतः सरळ राहिल्यावरही जास्त हालचाल गोळा केलेल्या डेटाची गुणवत्ता कमी करू शकते.
कोणती स्वायत्त कार्ये औद्योगिक ऑपरेशन सुधारतात?
जेव्हा प्लॅटफॉर्म सतत मॅन्युअल स्टीयरिंगची आवश्यकता न ठेवता पुनरावृत्ती करण्यायोग्य कार्ये करू शकते तेव्हा औद्योगिक रोबोटिक्स अधिक उपयुक्त बनतात. हालचाल आणि डेटा संकलन अधिक संरचित करताना स्वायत्त कार्ये ऑपरेटरचा वर्कलोड कमी करू शकतात.
आधुनिक चतुष्पाद प्लॅटफॉर्म पर्यावरणीय धारणा, स्थिती, मार्ग नियोजन, अडथळे टाळणे, कार्य अंमलबजावणी आणि डेटा रेकॉर्डिंग एकत्र करू शकतात. स्वायत्ततेची डिग्री रोबोट आर्किटेक्चर, सेन्सर्स, सॉफ्टवेअर, संप्रेषण परिस्थिती आणि ऑपरेटिंग वातावरण यावर अवलंबून असते.
पर्यावरणीय धारणा
मोबाइल रोबोट स्वायत्तपणे नेव्हिगेट करण्यापूर्वी, त्याला त्याच्या सभोवतालच्या वातावरणाची माहिती आवश्यक आहे. सेन्सर अडथळे, भूप्रदेशातील बदल, खुले मार्ग आणि इतर संबंधित वैशिष्ट्ये ओळखू शकतात.
रोबोट कसा हलवावा हे निर्धारित करण्यासाठी नेव्हिगेशन सिस्टमद्वारे परसेप्शन डेटाचा वापर केला जातो. बदलत्या वातावरणात, ही प्रक्रिया केवळ निश्चित नकाशावर आधारित न राहता सतत चालण्याची आवश्यकता असू शकते.
मार्ग नियोजन आणि अडथळा टाळणे
रोबो परिभाषित बिंदूंदरम्यान कसा प्रवास करू शकतो हे पथ नियोजन ठरवते. जेव्हा एखादी वस्तू नियोजित मार्ग अवरोधित करते किंवा पर्यावरणीय परिस्थिती बदलते तेव्हा अडथळा टाळणे त्यास समायोजित करण्यास मदत करते.
औद्योगिक तपासणीसाठी, हे उपकरणांभोवती, सुविधांद्वारे किंवा नियुक्त तपासणी बिंदूंदरम्यान पुनरावृत्ती करण्यायोग्य मार्गांना समर्थन देऊ शकते. ऑपरेटर प्रत्येक हालचाली व्यक्तिचलितपणे नियंत्रित करण्याऐवजी तपासणी परिणामांवर अधिक लक्ष केंद्रित करू शकतात.
कार्य शेड्यूलिंग आणि डेटा संग्रह
स्वायत्त तपासणी दिनचर्या संवेदनासह हालचाली एकत्र करू शकते. रोबोट निश्चित ठिकाणी प्रवास करू शकतो, प्रतिमा किंवा सेन्सर वाचन गोळा करू शकतो, परिणाम रेकॉर्ड करू शकतो आणि नंतर पुढील स्थानावर जाऊ शकतो.
हे डिजिटल वर्कफ्लो तयार करते ज्यामध्ये रोबोटची हालचाल आणि गोळा केलेली माहिती जोडली जाते. केवळ व्हिडिओ प्रवाह तयार करण्याऐवजी, सिस्टम तपासणी परिणामांचे संरचित रेकॉर्ड तयार करू शकते.
जाणणे
सेन्सर भूप्रदेश, अडथळे, उपकरणे आणि आजूबाजूच्या परिस्थितीबद्दल माहिती गोळा करतात.
योजना
नेव्हिगेशन सिस्टीम उपलब्ध जागा आणि कार्याच्या आवश्यकतांनुसार योग्य मार्ग ठरवते.
कायदा
पाय आणि नियंत्रण प्रणाली वातावरणातील बदलांशी जुळवून घेत हालचालींचे समन्वय साधतात.
रेकॉर्ड
तपासणी प्रतिमा, सेन्सर मोजमाप आणि ऑपरेटिंग माहिती पुढील विश्लेषणासाठी संग्रहित केली जाऊ शकते.
स्वायत्तता पर्यावरणाशी जुळली पाहिजे
स्वायत्त कार्याचा अर्थ असा नाही की प्रत्येक औद्योगिक वातावरण पूर्णपणे दुर्लक्षित असावे. काही वातावरणात विशिष्ट कार्यांपूर्वी परिभाषित पर्यवेक्षण, दूरस्थ हस्तक्षेप किंवा ऑपरेटर पुष्टीकरण आवश्यक असते.
अधिक व्यावहारिक दृष्टीकोन म्हणजे कार्यप्रवाहाचे कोणते भाग विश्वसनीयरित्या स्वयंचलित केले जाऊ शकतात आणि मानवी निर्णय घेणे कोठे उपयुक्त आहे हे ओळखणे. नेव्हिगेशन, पुनरावृत्ती डेटा संकलन आणि नियमित मार्ग अंमलबजावणी हे ऑटोमेशनसाठी मजबूत उमेदवार आहेत, तर असामान्य निष्कर्षांना अतिरिक्त मानवी मूल्यांकनाची आवश्यकता असू शकते.
मल्टी-सेन्सर धारणा काय भूमिका बजावते?
परसेप्शन मोबाइल रोबोटला त्याचे वातावरण समजून घेण्यासाठी आणि अनुप्रयोग-विशिष्ट कार्ये करण्यासाठी आवश्यक असलेली माहिती देते. एकल सेन्सर क्वचितच औद्योगिक ऑपरेशनसाठी आवश्यक असलेली प्रत्येक प्रकारची माहिती प्रदान करतो.
व्हिज्युअल कॅमेरे तपशीलवार प्रतिमा देऊ शकतात. थर्मल सेन्सर तापमानातील फरक ओळखू शकतात. अंतर सेन्सर रोबोटला सभोवतालची भूमिती समजण्यास मदत करू शकतात. इतर सेन्सर स्थानिकीकरण, पर्यावरणीय मापन किंवा उपकरण-विशिष्ट तपासणीस समर्थन देऊ शकतात.
व्हिज्युअल सेन्सिंग
हाय-डेफिनिशन कॅमेरे उपकरणांचे निरीक्षण, पायाभूत सुविधा तपासणी, सुविधा निरीक्षण आणि दस्तऐवजीकरणासाठी प्रतिमा आणि व्हिडिओ कॅप्चर करू शकतात. व्हिज्युअल डेटा बहुतेकदा तपासणीसाठी प्रारंभिक बिंदू असतो कारण ऑपरेटर थेट घटक आणि पृष्ठभागाच्या स्वरूपाचे पुनरावलोकन करू शकतात.
थर्मल सेन्सिंग
थर्मल इमेजिंग तापमानातील फरक ओळखू शकते जे दृश्यमान-प्रकाश प्रतिमांमध्ये स्पष्ट नसू शकतात. हे विद्युत उपकरणे, यंत्रसामग्री, उर्जा प्रणाली आणि इतर मालमत्तेसाठी उपयुक्त ठरू शकते जेथे असामान्य उष्णतेचे नमुने पुढील मूल्यमापनाची आवश्यकता असलेली स्थिती दर्शवू शकतात.
अवकाशीय समज
अंतर आणि खोलीची माहिती रोबोटला अडथळे, कॉरिडॉर, पायऱ्या आणि पर्यावरणाची इतर वैशिष्ट्ये समजून घेण्यास मदत करू शकते. हे नेव्हिगेशनला समर्थन देते आणि मॅपिंग आणि स्थानिक दस्तऐवजीकरणात देखील योगदान देऊ शकते.
| सेन्सर श्रेणी | प्राथमिक माहिती | संभाव्य औद्योगिक भूमिका |
|---|---|---|
| दृश्यमान-लाइट कॅमेरा | प्रतिमा आणि व्हिडिओ | व्हिज्युअल तपासणी, दस्तऐवजीकरण, उपकरणे निरीक्षण |
| थर्मल कॅमेरा | तापमान नमुने | थर्मल स्थिती तपासणे आणि असामान्य उष्णता ओळखणे |
| खोली किंवा श्रेणी सेन्सर | अंतर आणि अवकाशीय संबंध | नेव्हिगेशन, अडथळा टाळणे आणि पर्यावरण मॅपिंग |
| पर्यावरण सेन्सर | परिभाषित पर्यावरणीय मोजमाप | साइट निरीक्षण आणि अनुप्रयोग-विशिष्ट डेटा संग्रह |
सेन्सर फ्यूजन महत्त्वाचे का
सेन्सर फ्यूजन पर्यावरणाचे अधिक संपूर्ण प्रतिनिधित्व तयार करण्यासाठी विविध संवेदन स्त्रोतांकडून माहिती एकत्र करते. कॅमेरा एखाद्या वस्तूचे स्वरूप ओळखू शकतो, तर खोलीचे सेन्सर त्याचे अंतर आणि स्थान प्रदान करतो.
थर्मल माहिती नंतर ऑब्जेक्टमध्ये असामान्य तापमान नमुना आहे की नाही हे दर्शवून दुसरा स्तर जोडू शकतो. हे स्त्रोत एकत्र केल्याने तपासणी आणि नेव्हिगेशन केवळ एका सेन्सरवर अवलंबून राहण्यापेक्षा अधिक माहितीपूर्ण बनू शकतात.
पेलोडची निवड कार्यावर अवलंबून असते
अधिक सेन्सर्सचा अर्थ एक चांगली प्रणाली असणे आवश्यक नाही. प्रत्येक अतिरिक्त घटक वजन, उर्जा आवश्यकता, माउंटिंग मर्यादा, डेटा-प्रोसेसिंग मागण्या आणि देखभाल विचार जोडतो.
केवळ परिभाषित कार्यासाठी आवश्यक असलेली माहिती निवडणे हा योग्य दृष्टीकोन आहे. व्हिज्युअल इन्स्पेक्शन प्लॅटफॉर्मला पर्यावरणीय सेन्सर्सच्या मोठ्या संकलनाची आवश्यकता नसते, तर औद्योगिक निरीक्षण प्रकल्पाला उपयुक्त परिणाम देण्यासाठी अनेक डेटा प्रकारांची आवश्यकता असू शकते.
चतुष्पाद प्लॅटफॉर्म कोणती तपासणी कार्ये सपोर्ट करू शकतात?
चतुष्पाद रोबोटिक्ससाठी तपासणी हा सर्वात व्यावहारिक औद्योगिक अनुप्रयोगांपैकी एक आहे कारण प्लॅटफॉर्म लोकांसाठी गैरसोयीच्या किंवा चाकांच्या मशीनसाठी कठीण अशा ठिकाणी फिरू शकतो.
रोबोट परिभाषित मार्गांचे अनुसरण करू शकतो, तपासणी बिंदूंवर थांबू शकतो, प्रतिमा किंवा सेन्सर डेटा गोळा करू शकतो आणि विश्लेषण प्रणालीकडे माहिती परत करू शकतो. हे पुनरावृत्ती करण्यायोग्य तपासणी कार्यप्रवाह तयार करते जे सुविधेच्या ऑपरेटिंग आवश्यकतांनुसार शेड्यूल केले जाऊ शकते.
कारखाना आणि कार्यशाळेची तपासणी
उत्पादन वातावरणात, उपकरणे अनेकदा मोठ्या सुविधांमध्ये वितरीत केली जातात. काही भाग उंच, अरुंद किंवा मजल्याच्या पातळीतील बदलांमुळे वेगळे केले जाऊ शकतात.
चतुर्भुज प्लॅटफॉर्म सुविधेच्या निवडक विभागांमध्ये नेव्हिगेट करू शकतो आणि मशीन, पाइपलाइन, इलेक्ट्रिकल कॅबिनेट, स्ट्रक्चरल क्षेत्रे आणि इतर परिभाषित मालमत्तांमधून दृश्य माहिती गोळा करू शकतो.
शक्ती आणि उपकरणे निरीक्षण
थर्मल आणि व्हिज्युअल सेन्सर उपकरणांच्या तपासणीसाठी एकत्र केले जाऊ शकतात जेथे तापमान फरक संबंधित आहेत. रोबोट पूर्वनिर्धारित ठिकाणी प्रतिमा संकलित करू शकतो आणि ऐतिहासिक नोंदींसह वर्तमान परिणामांची तुलना करू शकतो.
बोगदा आणि मर्यादित-क्षेत्राची तपासणी
बोगदे, पाईप कॉरिडॉर आणि इतर अरुंद क्षेत्र प्रवेश आव्हाने सादर करू शकतात. कॉम्पॅक्ट मोबाईल रोबोट कॅमेरे, लाइटिंग किंवा तपासणी कार्यासाठी योग्य असलेले इतर सेन्सर घेऊन जात असताना अशा जागेत प्रवेश करू शकतो.
पायाभूत सुविधांचे निरीक्षण
पायाभूत सुविधांच्या मालमत्तेसाठी अनेकदा समान क्षेत्रांची पुनरावृत्ती तपासणी आवश्यक असते. पुनरावृत्ती करण्यायोग्य रोबोट मार्ग प्रतिमा संकलन प्रमाणित करण्यात मदत करू शकतो आणि एक सुसंगत ऑपरेटिंग क्रम प्रदान करू शकतो.
- नियमित तपासणी:पूर्वनिर्धारित मार्गांचे अनुसरण करा आणि आवर्ती व्हिज्युअल किंवा सेन्सर डेटा गोळा करा.
- उपकरणे निरीक्षण:स्थिती मूल्यांकनासाठी दृश्य आणि थर्मल माहिती एकत्र करा.
- संरचनात्मक निरीक्षण:निवडलेल्या पृष्ठभाग, सांधे, पाईप्स आणि इतर भौतिक मालमत्तेच्या प्रतिमा कॅप्चर करा.
- डेटा दस्तऐवजीकरण:नंतरच्या तुलना आणि विश्लेषणासाठी टाइम-स्टॅम्प केलेले तपासणी रेकॉर्ड तयार करा.
तपासणीचा फायदासर्वात उपयुक्त ऑटोमेशन म्हणजे केवळ चालण्याच्या तपासणीचा मार्ग बदलणे नव्हे. हे एक पुनरावृत्ती करण्यायोग्य चक्र तयार करत आहे ज्यामध्ये हालचाल, संवेदन, डेटा रेकॉर्डिंग आणि नंतरचे विश्लेषण जोडलेले आहेत.
तपासणी डेटा संरचित असावा
प्रतिमांचा मोठा संग्रह आपोआप उपयुक्त नाही. प्रणालीने विशिष्ट स्थाने, उपकरणे, मार्ग किंवा तपासणी बिंदूंशी डेटा संबद्ध केला पाहिजे जेणेकरून प्रत्येक निरीक्षण कोठून आले हे ऑपरेटर समजू शकतील.
जेव्हा रोबोटिक तपासणी प्रणाली योग्य सॉफ्टवेअरसह एकत्रित केली जाते, तेव्हा परिणामी माहिती ट्रेंड विश्लेषण, देखभाल नियोजन आणि फॉलो-अप तपासणीस समर्थन देऊ शकते. अचूक कार्यप्रवाह सुविधा आणि आवश्यक माहितीवर अवलंबून आहे.
प्लॅटफॉर्ममध्ये मॉड्यूलर उपकरणे काय जोडू शकतात?
मॉड्युलॅरिटी एका रोबोटिक प्लॅटफॉर्मला उपकरणे बदलून किंवा जोडून वेगवेगळ्या कामांना मदत करू देते. हे विशेषतः औद्योगिक वातावरणात उपयुक्त आहे जेथे अनेक प्रकारच्या तपासणी आणि देखरेखीची आवश्यकता असू शकते.
संभाव्य उपकरणांमध्ये दृश्यमान-प्रकाश कॅमेरे, थर्मल इमेजिंग सिस्टम, गॅस डिटेक्टर, लाइटिंग युनिट्स, कम्युनिकेशन उपकरणे, पर्यावरणीय सेन्सर्स आणि इतर कार्य-विशिष्ट मॉड्यूल समाविष्ट आहेत. अचूक कॉन्फिगरेशन रोबोटची लोड क्षमता, इलेक्ट्रिकल सिस्टम, माउंटिंग इंटरफेस आणि ऑपरेटिंग परिस्थिती यावर अवलंबून असते.
तपासणी उपकरणे
कॅमेरे आणि थर्मल इमेजिंग सिस्टीम रोबोटला मोबाईल तपासणी प्लॅटफॉर्ममध्ये बदलू शकतात. व्हिज्युअल कॅमेरे भौतिक परिस्थितीचे दस्तऐवजीकरण करू शकतात, तर थर्मल सेन्सर उष्णता वितरणाविषयी अतिरिक्त माहिती देऊ शकतात.
पर्यावरण उपकरणे
गॅस आणि पर्यावरणीय सेन्सर रोबोटला मॅन्युअल प्रवेशासाठी सोयीस्कर नसलेल्या भागांमधून मोजमाप गोळा करण्यास अनुमती देऊ शकतात. हे औद्योगिक सुविधा, बोगदे, कार्यशाळा आणि इतर परिभाषित वातावरणातील कार्यप्रवाहांचे निरीक्षण करण्यास समर्थन देऊ शकते.
प्रकाश आणि संप्रेषण उपकरणे
लाइटिंग मॉड्यूल गडद भागात प्रतिमा गुणवत्ता सुधारू शकतात आणि मर्यादित प्रदीपन असलेल्या ठिकाणी ऑपरेशनला समर्थन देऊ शकतात. संप्रेषण उपकरणे ऑपरेटरना ऑपरेटिंग क्षेत्रातील कर्मचाऱ्यांसह माहितीची देवाणघेवाण करण्यास अनुमती देऊ शकतात.
व्हिज्युअल मॉड्यूल व्हिज्युअल तपासणी, दस्तऐवजीकरण आणि उपकरणे निरीक्षणासाठी प्रतिमा आणि व्हिडिओ कॅप्चर करते.
थर्मल मॉड्यूल पारंपारिक व्हिज्युअल तपासणीला पूरक म्हणून तापमान-संबंधित माहिती प्रदान करते.
पर्यावरणीय मॉड्यूल अनुप्रयोगानुसार परिभाषित गॅस, हवा किंवा इतर पर्यावरणीय मोजमाप गोळा करते.
मॉड्यूलरिटीमध्ये परिभाषित इंटरफेस असावेत
मॉड्यूलर प्रणाली केवळ तेव्हाच व्यावहारिक असते जेव्हा अनावश्यक सुसंगतता समस्या निर्माण न करता उपकरणे स्थापित केली जाऊ शकतात. माउंटिंग पॉइंट्स, इलेक्ट्रिकल कनेक्शन, डेटा इंटरफेस, भौतिक परिमाणे आणि वजन मर्यादा स्पष्टपणे परिभाषित केल्या पाहिजेत.
मानकीकृत इंटरफेस उपकरणांच्या कॉन्फिगरेशनमधील बदल सुलभ करू शकतात. त्याच वेळी, जेव्हा मानक इंटरफेस अनुप्रयोग आवश्यकता पूर्ण करत नाहीत तेव्हा विशेष प्रकल्पांना सानुकूल कंस, गृहनिर्माण किंवा उर्जा व्यवस्था आवश्यक असू शकते.
शक्ती आणि वजन एकत्र विचारात घेणे आवश्यक आहे
प्रत्येक जोडलेले मॉड्यूल संपूर्ण ऑपरेटिंग कॉन्फिगरेशन बदलते. जड सेन्सर पाय आणि प्रोपल्शन सिस्टमद्वारे वाहून नेणारा भार वाढवतो. अतिरिक्त इलेक्ट्रॉनिक्समुळे विजेचा वापर वाढू शकतो. मोठे गृहनिर्माण गुरुत्वाकर्षणाच्या केंद्रावर परिणाम करू शकते किंवा रोबोटच्या हालचालीवर मर्यादा घालू शकते.
त्यामुळे बेस प्लॅटफॉर्म आणि त्याची उपकरणे यांच्यातील यांत्रिक आणि विद्युत संबंधांकडे पुरेसे लक्ष देऊन रोबोट विकसित केला जातो तेव्हा मॉड्यूलर डिझाइन सर्वोत्तम कार्य करते.
प्लॅटफॉर्म कोणत्या अटींसाठी डिझाइन केले जावे?
औद्योगिक वातावरण लक्षणीयरीत्या बदलते. कार्यशाळेचा मजला बाह्य बांधकाम क्षेत्रापासून भिन्न आव्हाने सादर करतो, तर एक बोगदा खुल्या औद्योगिक साइटपासून भिन्न अडचणींचा परिचय करून देतो.
रोबोटिक प्लॅटफॉर्म निवडण्यापूर्वी किंवा विकसित करण्यापूर्वी, पर्यावरणीय परिस्थिती स्पष्टपणे परिभाषित केली पाहिजे. या परिस्थिती संरचना, सेन्सर्स, हालचाली अल्गोरिदम, सीलिंग, बॅटरी वर्तन आणि देखभाल आवश्यकता प्रभावित करतात.
पाऊस आणि ओलावा
बाहेरच्या वातावरणामुळे रोबोटिक उपकरणे पाऊस, पाणी शिंपडणे आणि उच्च आर्द्रता यांच्याशी संपर्क साधू शकतात. योग्य संरक्षण पातळी प्लॅटफॉर्म डिझाइन आणि हेतू ऑपरेटिंग वातावरणावर अवलंबून असते.
ओलावा सेन्सर आणि कनेक्टरवर देखील परिणाम करू शकतो. वारंवार बाहेरील ऑपरेशनसाठी, या घटकांना दुय्यम तपशील मानण्याऐवजी यांत्रिक आणि इलेक्ट्रिकल डिझाइन दरम्यान विचारात घेतले पाहिजे.
धूळ आणि सैल साहित्य
औद्योगिक साइट्समध्ये धूळ, वाळू, मोडतोड किंवा इतर कण असू शकतात. अशी सामग्री हलत्या यंत्रणेत प्रवेश करू शकते किंवा सेन्सर दृश्यमानतेवर परिणाम करू शकते.
संरक्षण, साफसफाईची प्रक्रिया, देखभाल प्रवेश आणि घटक निवड यामुळे साइटची वास्तविक परिस्थिती प्रतिबिंबित केली पाहिजे.
तापमान
बॅटरी कार्यप्रदर्शन, इलेक्ट्रॉनिक्स, सेन्सर्स आणि यांत्रिक साहित्य तापमान बदलांना वेगळ्या पद्धतीने प्रतिसाद देऊ शकतात. ऑपरेशन दरम्यान अपेक्षित असलेल्या वास्तविक श्रेणीच्या विरूद्ध विस्तृत तापमान परिस्थितीसाठी असलेल्या प्लॅटफॉर्मचे मूल्यांकन केले जावे.
कंपन आणि प्रभाव
पायांची हालचाल वारंवार यांत्रिक गती निर्माण करते, तर खडबडीत भूभाग अतिरिक्त धक्के देऊ शकतो. संवेदनशील सेन्सर आणि इलेक्ट्रॉनिक उपकरणांना योग्य माउंटिंग आणि संरक्षण आवश्यक आहे.
| पर्यावरणीय घटक | संभाव्य प्रभाव | डिझाइन विचार |
|---|---|---|
| ओलावा | कनेक्टर, इलेक्ट्रॉनिक्स आणि सेन्सर प्रभावित करू शकतात | योग्य बंदिस्त, सीलिंग आणि देखभाल प्रक्रिया |
| धूळ | यांत्रिक किंवा इलेक्ट्रॉनिक क्षेत्रात प्रवेश करू शकतो | संरक्षण, स्वच्छता प्रवेश आणि योग्य घटक निवड |
| तापमान | बॅटरी आणि इलेक्ट्रॉनिक वर्तन प्रभावित करू शकते | परिभाषित ऑपरेटिंग श्रेणी आणि संबंधित पर्यावरणीय मूल्यांकन |
| कंपन | सेन्सर डेटा आणि यांत्रिक घटक प्रभावित करू शकतात | योग्य माउंटिंग, स्ट्रक्चरल डिझाइन आणि कंपन मूल्यांकन |
| प्रभाव | पाय, घरे, माउंट्स आणि इलेक्ट्रॉनिक्सवर ताण येऊ शकतो | परिभाषित परिस्थितीत संरचनात्मक संरक्षण आणि प्रमाणीकरण |
वातावरण योग्य कॉन्फिगरेशन ठरवते
प्रत्येक औद्योगिक साइटसाठी आदर्श असे कोणतेही सार्वत्रिक कॉन्फिगरेशन नाही. रोबोट निवडण्यापूर्वी ऑपरेटिंग वातावरणाचे दस्तऐवजीकरण केले पाहिजे.
उपयुक्त माहितीमध्ये इनडोअर किंवा आउटडोअर ऑपरेशन, पृष्ठभागाचे प्रकार, तापमान श्रेणी, धूळ किंवा आर्द्रतेची उपस्थिती, कॉरिडॉरची रुंदी, पायऱ्यांची परिमाणे, अपेक्षित अडथळे, आवश्यक पेलोड आणि दळणवळणाच्या परिस्थितीचा समावेश असू शकतो.
चतुर्भुज रोबोट्स कठीण कामाच्या ठिकाणी एक्सपोजर कसे कमी करू शकतात?
औद्योगिक रोबोटिक्सचा एक महत्त्वाचा अनुप्रयोग म्हणजे लोकांना प्रवेश करणे कठीण, अस्वस्थ किंवा नियमित मॅन्युअल तपासणीसाठी अनुपयुक्त अशा ठिकाणी जाण्याची गरज कमी करणे.
मोबाइल रोबोट कॅमेरे आणि सेन्सर परिभाषित भागात घेऊन जाऊ शकतो तर ऑपरेटर अधिक सोयीस्कर नियंत्रण स्थितीत राहतात. कर्मचाऱ्यांनी प्रत्येक तपासणी मार्गाचे शारीरिकरित्या अनुसरण करण्याची आवश्यकता न ठेवता हे तपासणी आणि डेटा संकलनास समर्थन देऊ शकते.
नियमित एक्सपोजर कमी करणे
काही औद्योगिक कार्यांमध्ये गरम, धूळ, ओले, गोंगाट, अरुंद किंवा अन्यथा कठीण वातावरणातून वारंवार हालचाल करणे समाविष्ट असते. नियमित डेटा संकलनासाठी मोबाईल प्लॅटफॉर्म वापरल्याने कर्मचाऱ्यांना त्या भागात प्रवेश करण्याची आवश्यकता असलेली वारंवारता कमी होऊ शकते.
रोबोट मानवी हस्तक्षेपाची प्रत्येक गरज दूर करत नाही. देखभाल, असामान्य शोध, दुरुस्ती आणि रोबोटच्या क्षमतेबाहेरील कामांसाठी अजूनही प्रशिक्षित कर्मचारी आवश्यक असू शकतात. योग्य तपासणी आणि देखरेख क्रियाकलाप अधिक नियंत्रित ऑपरेटिंग मॉडेलमध्ये हलवणे हा हेतू आहे.
दूरस्थ निरीक्षण आणि संप्रेषण
कॅमेरा आणि कम्युनिकेशन मॉड्युल ऑपरेटरना तपासल्या जाणाऱ्या उपकरणांच्या शेजारी उभे राहण्याची आवश्यकता न ठेवता फील्डमधून माहिती देऊ शकतात.
देखभाल कार्यसंघांसाठी, हे प्राथमिक तपासणी दरम्यान उपयुक्त ठरू शकते. रोबोट प्रथम व्हिज्युअल माहिती संकलित करू शकतो, ज्यामुळे तंत्रज्ञांना क्षेत्रामध्ये प्रवेश करण्यापूर्वी कोणत्या प्रकारचे फॉलो-अप कार्य आवश्यक आहे हे निर्धारित करू शकते.
जोखीम कमी करणे सिस्टम डिझाइनवर अवलंबून असते
रोबोट रिमोट असल्यामुळे तो आपोआप सुरक्षित नसतो. संपूर्ण प्रणालीला योग्य नेव्हिगेशन, अडथळा टाळणे, संप्रेषण, आपत्कालीन प्रक्रिया, देखभाल पद्धती आणि ऑपरेटिंग मर्यादा आवश्यक आहेत.
त्यामुळे रोबोटला मानवी कामासाठी सार्वत्रिक बदल म्हणून न मानता परिभाषित क्षमता असलेले अभियांत्रिकी साधन मानले पाहिजे.
- कोणती कार्ये दूरस्थपणे करता येतील ते परिभाषित करा.
- रोबोटसाठी सुरक्षित ऑपरेटिंग सीमा स्थापित करा.
- योग्य संप्रेषण आणि आपत्कालीन नियंत्रण कार्ये प्रदान करा.
- ऑपरेटिंग परिस्थितीनुसार सेन्सर्स आणि यांत्रिक घटकांची देखभाल करा.
- रोबोटच्या परिभाषित क्षमतेच्या पलीकडे असलेल्या परिस्थितींसाठी मानवी हस्तक्षेप उपलब्ध ठेवा.
उपकरणे आणि सेन्सर कसे एकत्रित केले जावे?
इक्विपमेंट इंटिग्रेशन हे निर्धारित करते की रोबोट गतिशीलता, शिल्लक, उर्जा उपलब्धता किंवा डेटा गुणवत्तेशी तडजोड न करता त्याचे इच्छित कार्य करू शकतो. बेंचवर चांगले काम करणाऱ्या सेन्सरला चालत्या चतुर्भुज प्लॅटफॉर्मवर स्थापित केल्यानंतर वेगळ्या माउंटिंग स्ट्रक्चरची आवश्यकता असू शकते.
यांत्रिक माउंटिंग
स्थापनेसाठी आणि देखभालीसाठी पुरेसा प्रवेश राखताना माउंटिंग पॉइंट्सने उपकरणांना सुरक्षितपणे समर्थन दिले पाहिजे. उपकरणांचे स्थान देखील महत्त्वाचे आहे कारण ते गुरुत्वाकर्षणाच्या केंद्रावर आणि रोबोटच्या हालचालीवर परिणाम करू शकते.
कॅमेरे आणि सेन्सर्ससाठी ज्यांना स्थिर दृश्य आवश्यक आहे, माउंटिंग सिस्टमने हालचाली आणि कंपनाचा देखील विचार केला पाहिजे. उपकरणांना रोबोटच्या पायांमध्ये किंवा इतर घटकांमध्ये हस्तक्षेप न करता दृश्याचे योग्य क्षेत्र आवश्यक आहे.
इलेक्ट्रिकल एकीकरण
प्रत्येक जोडलेले मॉड्यूल इलेक्ट्रिकल आवश्यकता निर्माण करते. कॅमेरे, थर्मल सिस्टीम, कंप्युटिंग मॉड्यूल, प्रकाश, संप्रेषण उपकरणे आणि पर्यावरणीय सेन्सर्समध्ये भिन्न व्होल्टेज आणि वर्तमान आवश्यकता असू शकतात.
पॉवर आर्किटेक्चरला रोबोटच्या बॅटरी आणि कंट्रोल इलेक्ट्रॉनिक्सशी सुसंगतता राखताना हे भार सामावून घेणे आवश्यक आहे.
डेटा एकत्रीकरण
आधुनिक रोबोटिक प्रणाली मोठ्या प्रमाणात प्रतिमा, सेन्सर आणि नेव्हिगेशन डेटा तयार करू शकतात. माहिती कशी संकलित, प्रसारित, संग्रहित आणि प्रक्रिया केली जाते हे सिस्टमने परिभाषित केले पाहिजे.
तपासणी ऍप्लिकेशन्ससाठी, डेटा आदर्शपणे स्थान आणि वेळ माहितीशी जोडलेला असावा जेणेकरुन नंतरच्या विश्लेषणात विशिष्ट निरीक्षण कोठे गोळा केले गेले हे ओळखता येईल.
| एकीकरण क्षेत्र | कळीचा प्रश्न | संभाव्य प्रभाव |
|---|---|---|
| वजन | रोबोट संपूर्ण उपकरणाचे पॅकेज घेऊन जाऊ शकतो का? | गतिशीलता, संतुलन आणि यांत्रिक भार प्रभावित करते |
| स्थिती | उपकरणे कुठे बसवायची? | गुरुत्वाकर्षण केंद्र, दृश्य क्षेत्र आणि हालचाल प्रभावित करू शकते |
| शक्ती | कोणते इलेक्ट्रिकल इनपुट आवश्यक आहे? | बॅटरी आणि पॉवर-व्यवस्थापन आवश्यकता बदलते |
| डेटा | माहिती कशी प्रसारित किंवा संग्रहित केली जाईल? | संप्रेषण आणि प्रक्रिया आर्किटेक्चर निर्धारित करते |
| देखभाल | मॉड्यूलमध्ये प्रवेश केला जाऊ शकतो आणि बदलला जाऊ शकतो? | सेवाक्षमता आणि ऑपरेटिंग सातत्य प्रभावित करते |
तैनातीपूर्वी एकत्रीकरणाचे नियोजन केले पाहिजे
सुरुवातीचे नियोजन ब्लॉक केलेले सेन्सर, दुर्गम कनेक्टर, बॅटरीची अपुरी क्षमता किंवा अस्थिर उपकरणे बसवणे यासारख्या समस्या टाळू शकतात.
उपयुक्त तांत्रिक माहितीमध्ये उपकरणाची परिमाणे, वजन, वीज वापर, कनेक्टर वैशिष्ट्ये, संप्रेषण इंटरफेस, माउंटिंग आवश्यकता, ऑपरेटिंग तापमान आणि अपेक्षित पर्यावरणीय प्रदर्शन यांचा समावेश होतो.
एकदा हे पॅरामीटर्स ज्ञात झाल्यानंतर, रोबोटिक प्लॅटफॉर्मचे मूल्यमापन नंतर जोडलेल्या उपकरणांसह बेस रोबोट म्हणून न करता संपूर्ण प्रणाली म्हणून केले जाऊ शकते.
प्लॅटफॉर्म निवडण्यापूर्वी खरेदीदारांनी काय मूल्यांकन केले पाहिजे?
चतुर्भुज रोबो निवडणे देखावा किंवा एकल कामगिरी क्रमांकाने न करता अनुप्रयोगासह सुरू केले पाहिजे. तांत्रिकदृष्ट्या प्रगत प्लॅटफॉर्म आवश्यक भूप्रदेशात नेव्हिगेट करू शकत नसल्यास, आवश्यक उपकरणे वाहून नेणे, अपेक्षित परिस्थितीत ऑपरेट करणे किंवा आवश्यक डेटा प्रदान करू शकत नसल्यास योग्य असू शकते.
पर्यावरणापासून सुरुवात करा
पृष्ठभाग, उतार, पायऱ्या, कॉरिडॉर, अडथळे, तापमान, ओलावा, धूळ आणि इतर पर्यावरणीय वैशिष्ट्ये दस्तऐवजीकरण करा. हे घटक प्लॅटफॉर्मला कोणत्या प्रकारची गतिशीलता आणि संरक्षण आवश्यक आहे हे निर्धारित करतात.
ऑपरेटिंग कार्य परिभाषित करा
रोबोट तपासणी, देखरेख, डेटा संकलन, वाहतूक, उपकरणे निरीक्षण किंवा अन्य परिभाषित कार्य करेल की नाही हे ओळखा. कार्य स्थापित करणे आवश्यक असलेली उपकरणे निर्धारित करते.
गतिशीलतेचे मूल्यांकन करा
चालण्याच्या क्षमतेपेक्षा अधिक पहा. पायऱ्या चढणे, उतार हाताळणे, अडथळे वाटाघाटी, स्थिरता, हालचालीचा वेग, वळण्याची क्षमता आणि साइटवर अपेक्षित असलेल्या वास्तविक पृष्ठभागावरील कामगिरीचा विचार करा.
पेलोड क्षमता आणि एकत्रीकरण तपासा
कॅमेरे, सेन्सर, संप्रेषण साधने, माउंटिंग स्ट्रक्चर्स, बॅटरी आणि इतर उपकरणे यासह संपूर्ण उपकरण पॅकेजचे मूल्यमापन केले पाहिजे.
स्वायत्त कार्यांचे पुनरावलोकन करा
प्रकल्पासाठी आवश्यक स्तरावर मार्ग नियोजन, अडथळे टाळणे, पोझिशनिंग, स्वयंचलित डेटा संकलन, कार्य शेड्यूलिंग आणि रिमोट मॉनिटरिंगला सिस्टम समर्थन देऊ शकते किंवा नाही हे निश्चित करा.
- भूप्रदेश:रोबोटने कोणते पृष्ठभाग, पायऱ्या, उतार आणि अडथळ्यांची वाटाघाटी करणे आवश्यक आहे?
- कार्य:रोबोटने कोणती शारीरिक क्रिया किंवा माहिती दिली पाहिजे?
- पेलोड:कोणती उपकरणे वाहून नेली पाहिजेत आणि त्याचे वजन किती आहे?
- शक्ती:प्लॅटफॉर्म आणि स्थापित उपकरणांची एकत्रित विद्युत मागणी काय आहे?
- स्वायत्तता:ऑपरेटिंग वर्कफ्लोच्या कोणत्या भागांना स्वयंचलित अंमलबजावणी आवश्यक आहे?
- पर्यावरण:कोणते तापमान, धूळ, आर्द्रता, कंपन किंवा प्रभाव परिस्थिती अपेक्षित आहे?
- देखभाल:सेन्सर, बॅटरी, पाय आणि इतर घटकांची तपासणी आणि सेवा कशी केली जाईल?
निवड तत्त्वसर्वोत्कृष्ट प्लॅटफॉर्म हा सर्वात लांब स्पेसिफिकेशन शीट असणारा असेलच असे नाही. ज्याची गतिशीलता, संवेदना, शक्ती, उपकरणांचे एकत्रीकरण, स्वायत्तता आणि देखभाल वैशिष्ट्ये वास्तविक ऑपरेटिंग वातावरणाशी जुळतात.
स्ट्रक्चर्ड डिप्लॉयमेंट प्रक्रिया कशी दिसते?
संरचित उपयोजन प्रक्रिया स्पष्ट तांत्रिक आवश्यकतांसह सामान्य रोबोटिक्स संकल्पना ऑपरेटिंग सिस्टममध्ये बदलण्यास मदत करते. औद्योगिक अनुप्रयोगांसाठी हे विशेषतः महत्वाचे आहे कारण रोबोटने विद्यमान वातावरण, उपकरणे, प्रक्रिया आणि डेटा सिस्टमसह कार्य करणे आवश्यक आहे.
- ऑपरेटिंग परिस्थिती परिभाषित करा:साइट लेआउट, भूप्रदेश, पर्यावरणीय परिस्थिती, ऑपरेटिंग मार्ग आणि लक्ष्य कार्ये रेकॉर्ड करा.
- आवश्यक उपकरणे ओळखा:कोणते कॅमेरे, थर्मल सेन्सर, पर्यावरणीय उपकरणे, लाइटिंग युनिट्स किंवा कम्युनिकेशन मॉड्युल आवश्यक आहेत ते ठरवा.
- सिस्टम पॅरामीटर्स स्थापित करा:वजन, परिमाण, उर्जा आवश्यकता, डेटा इंटरफेस, माउंटिंग पोझिशन्स आणि देखभाल प्रवेश याची पुष्टी करा.
- ऑपरेटिंग मार्ग तयार करा:अनुप्रयोगासाठी आवश्यक क्षेत्रे, चेकपॉइंट्स, नेव्हिगेशन मार्ग आणि तपासणी क्रम परिभाषित करा.
- गतिशीलता सत्यापित करा:पायऱ्या, उतार, अडथळे आणि संक्रमणकालीन पृष्ठभागांसह प्रत्यक्ष भूभागावरील हालचालींचे मूल्यांकन करा.
- उपकरणे सत्यापित करा:हालचाली दरम्यान प्रतिमा गुणवत्ता, सेन्सर वाचन, संप्रेषण आणि उपकरणाची स्थिरता तपासा.
- ऑपरेटिंग प्रक्रिया स्थापित करा:चार्जिंग, देखभाल, डेटा पुनरावलोकन, हस्तक्षेप आणि आपत्कालीन प्रक्रिया परिभाषित करा.
साइट चाचणी महत्वाचे आहे
प्रयोगशाळा चाचण्या वास्तविक सुविधेचे प्रत्येक वैशिष्ट्य पुनरुत्पादित करू शकत नाहीत. जेव्हाही व्यावहारिक असेल तेव्हा रोबोटचे प्रातिनिधिक ऑपरेटिंग परिस्थितीनुसार मूल्यांकन केले जावे.
साइट चाचणी सामान्य विकासादरम्यान ओळखणे कठीण असलेले तपशील प्रकट करू शकते. कॉरिडॉर अपेक्षेपेक्षा अरुंद असू शकतो. पायऱ्याची उंची असामान्य असू शकते. विशिष्ट पृष्ठभाग कमी कर्षण प्रदान करू शकते. प्रकाश परिस्थिती कॅमेरा कार्यप्रदर्शन कमी करू शकते.
या निष्कर्षांचा वापर मार्ग नियोजन, उपकरणे प्लेसमेंट, सेन्सर कॉन्फिगरेशन किंवा ऑपरेटिंग प्रक्रिया समायोजित करण्यासाठी केला जाऊ शकतो.
डेटा वर्कफ्लो रोबोटसह डिझाइन केले पाहिजे
जेव्हा गोळा केलेली माहिती वापरली जाऊ शकते तेव्हाच तपासणी ऑटोमेशन मूल्य निर्माण करते. प्रतिमा आणि सेन्सर वाचन कसे संग्रहित केले जातात, ते स्थानांशी कसे संबंधित आहेत, असामान्यता कशी ओळखली जाते आणि ऑपरेटर परिणामांचे पुनरावलोकन कसे करतात हे एक उपयुक्त प्रणालीने परिभाषित केले पाहिजे.
आवर्ती तपासणीसाठी, ऐतिहासिक नोंदी देखील तुलना करण्यासाठी आधार देऊ शकतात. रोबोट समान मार्ग आणि दृष्टिकोन वापरून डेटा संकलित करू शकतो, कालांतराने बदल ओळखणे सोपे करते.
देखभाल हा तैनातीचा भाग असणे आवश्यक आहे
मोबाईल रोबोटमध्ये यांत्रिक आणि इलेक्ट्रॉनिक घटक असतात जे वारंवार हालचाली अनुभवतात. पाय, सांधे, मोटर्स, सेन्सर, कनेक्टर, बॅटरी आणि संरक्षक घरांना योग्य देखभाल आवश्यक आहे.
त्यामुळे सुरुवातीपासूनच नियमित तपासणीचा समावेश ऑपरेटिंग प्लॅनमध्ये केला पाहिजे. मुख्य घटकांमध्ये सुलभ प्रवेश आणि स्पष्ट बदलण्याची प्रक्रिया दीर्घकालीन ऑपरेशनला अधिक व्यावहारिक बनवू शकते.
औद्योगिक चतुष्पाद रोबोटिक्सची भविष्यातील दिशा काय आहे?
औद्योगिक चतुष्पाद रोबोटिक्सचा विकास अधिक स्वायत्तता, चांगली पर्यावरण जागरूकता, मजबूत उपकरणे एकत्रीकरण आणि अधिक अनुप्रयोग-विशिष्ट सॉफ्टवेअरकडे वाटचाल करत आहे. मध्यवर्ती दिशा केवळ रोबोट्सला चांगले चालत नाही तर कमी मॅन्युअल हस्तक्षेपासह संपूर्ण ऑपरेटिंग वर्कफ्लो करण्यास सक्षम करते.
हुशार मूर्त ऑपरेशन
रोबोट्सना स्वतंत्र कार्ये मानण्याऐवजी समज आणि हालचाल एकत्र करणे अपेक्षित आहे. कुठे हलवायचे, अडथळे कसे टाळायचे आणि एखादे कार्य कुठे करायचे हे ठरवण्यासाठी प्लॅटफॉर्म पर्यावरणीय माहिती वापरू शकतो.
हे भौतिक रोबोट आणि ते नियंत्रित करणारे सॉफ्टवेअर यांच्यात जवळचे नाते निर्माण करते. परिणामी वातावरणात अधिक अनुकूली हालचाल होऊ शकते जी निश्चित मार्गाने पूर्णपणे दर्शविली जाऊ शकत नाही.
अधिक बुद्धिमान तपासणी
जसे की कॅमेरे आणि सेन्सर अधिक माहिती संकलित करतात, स्वयंचलित विश्लेषण अधिकाधिक उपयुक्त होते. AI-आधारित ओळख पूर्वनिर्धारित व्हिज्युअल परिस्थिती ओळखण्यात, तपासणी प्रतिमा आयोजित करण्यात आणि अतिरिक्त पुनरावलोकनास पात्र असलेल्या क्षेत्रांना हायलाइट करण्यात मदत करू शकते.
उदाहरणार्थ, निवडलेल्या उपकरणातील विसंगती, पृष्ठभाग बदल किंवा अनुप्रयोगाद्वारे परिभाषित केलेल्या इतर परिस्थिती ओळखण्यासाठी सिस्टम डिझाइन केले जाऊ शकते. मानवी ऑपरेटर नंतर प्रत्येक प्रतिमेचे समान लक्ष देऊन पुनरावलोकन करण्याऐवजी सत्यापन आणि निर्णय घेण्यावर लक्ष केंद्रित करू शकतात.
ग्रेटर मॉड्यूलरिटी
भविष्यातील औद्योगिक प्लॅटफॉर्म मोठ्या उपकरणांच्या संयोजनास समर्थन देण्याची शक्यता आहे. एकल रोबोटिक बेस वेगवेगळे तपासणी सेन्सर, पर्यावरणीय मॉड्यूल, संप्रेषण उपकरणे किंवा कार्य-विशिष्ट उपकरणे सामावून घेऊ शकतात.
यासाठी अधिक प्रमाणित मेकॅनिकल आणि इलेक्ट्रिकल इंटरफेस आवश्यक आहेत आणि तरीही विशेष प्रकल्पांना आवश्यक असलेल्या सानुकूलनास अनुमती देते.
औद्योगिक माहिती प्रणालीसह एकत्रीकरण
औद्योगिक रोबोटिक्सचा पुढचा टप्पा भौतिक ऑपरेशनला डिजिटल व्यवस्थापन प्रणालीशी जोडण्याची शक्यता आहे. रोबोट-व्युत्पन्न माहिती उपकरणे रेकॉर्ड, देखभाल वेळापत्रक, नकाशे, तपासणी इतिहास आणि इतर डिजिटल डेटासह एकत्र केली जाऊ शकते.
हे रोबोटला एका वेगळ्या मशीनच्या रूपात कार्य करण्याऐवजी मोठ्या औद्योगिक कार्यप्रवाहाचा भाग बनण्यास अनुमती देते.
उच्च स्वायत्तता स्वायत्त नेव्हिगेशन, मार्ग नियोजन, अडथळे टाळणे आणि नियोजित ऑपरेशनद्वारे अधिक कार्ये केली जाऊ शकतात.
उत्तम समज एकाधिक सेन्सर आणि बुद्धिमान विश्लेषण उपकरणे आणि सभोवतालबद्दल अधिक समृद्ध माहिती प्रदान करू शकतात.
सखोल एकीकरण रोबोटिक प्लॅटफॉर्म मोबिलिटी, सेन्सर्स, पॉवर, डेटा आणि औद्योगिक सॉफ्टवेअरला अधिक संपूर्ण ऑपरेटिंग वर्कफ्लोमध्ये जोडू शकतात.
मोबाइल मशीनपासून इंटेलिजेंट ऑपरेटिंग प्लॅटफॉर्मपर्यंत
चतुष्पाद रोबोटिक्सचे दीर्घकालीन मूल्य भौतिक गतिशीलता आणि डिजिटल बुद्धिमत्तेच्या संयोजनात आहे. एक रोबोट जो कठीण प्रदेशात चालू शकतो तो भौतिक प्रवेश प्रदान करतो. सेन्सर माहिती देतात. स्वायत्त नियंत्रण पुनरावृत्तीक्षमता प्रदान करते. एआय-आधारित विश्लेषण गोळा केलेल्या डेटाचा अर्थ लावण्यास मदत करू शकते. औद्योगिक सॉफ्टवेअर त्या परिणामांना व्यापक कार्यप्रवाहांशी जोडते.
यातील प्रत्येक क्षमता स्वतंत्रपणे उपयुक्त आहे, परंतु त्यांचे संयोजन अधिक सक्षम व्यासपीठ तयार करते. ते जितके अधिक जवळून एकत्रित केले जातील, प्रत्येक नवीन कार्यासाठी संपूर्ण प्रणालीची पुनर्रचना न करता अधिक अनुप्रयोग समर्थित केले जाऊ शकतात.
भविष्याचा सामना करणारे तत्वऔद्योगिक चतुष्पाद रोबोटिक्सची दिशा कार्याभिमुख प्रणालीकडे आहे जी गतिशीलता, धारणा, स्वायत्त ऑपरेशन, मॉड्यूलर उपकरणे आणि डेटा बुद्धिमत्ता एका समन्वित प्लॅटफॉर्ममध्ये एकत्रित करते.
वारंवार विचारले जाणारे प्रश्न
औद्योगिक चतुष्पाद रोबोट म्हणजे काय?
हे चार पायांचे मोबाइल रोबोटिक प्लॅटफॉर्म आहे ज्यामध्ये पारंपारिक चाकांच्या रोबोटला नेव्हिगेट करण्यात अडचण येऊ शकते अशा वातावरणात तपासणी, देखरेख, डेटा संकलन आणि ऑपरेशन यासारख्या व्यावसायिक कामांसाठी डिझाइन केलेले आहे.
असमान भूभागासाठी चतुष्पाद रोबोट का योग्य आहेत?
चार वैयक्तिकरित्या नियंत्रित पाय पाय प्लेसमेंट आणि शरीर पवित्रा साठी अधिक पर्याय प्रदान करतात. हे प्लॅटफॉर्मला त्याच्या परिभाषित कार्यक्षमतेमध्ये पायऱ्या, उतार, अंतर, सैल पृष्ठभाग आणि भूप्रदेशातील इतर बदलांची वाटाघाटी करण्यास मदत करू शकते.
चतुर्भुज रोबो स्वायत्तपणे कार्य करू शकतात?
होय. सिस्टम आर्किटेक्चरवर अवलंबून, स्वायत्त फंक्शन्समध्ये पर्यावरणीय धारणा, स्थिती, मार्ग नियोजन, अडथळे टाळणे, कार्य अंमलबजावणी आणि डेटा संकलन समाविष्ट असू शकते. स्वायत्ततेची योग्य पातळी अनुप्रयोग आणि वातावरणावर अवलंबून असते.
चतुर्भुज प्लॅटफॉर्मवर कोणते सेन्सर स्थापित केले जाऊ शकतात?
संभाव्य उपकरणांमध्ये दृश्यमान-प्रकाश कॅमेरे, थर्मल इमेजिंग सिस्टम, खोली किंवा श्रेणी सेन्सर, पर्यावरण निरीक्षण उपकरणे, प्रकाश व्यवस्था, संप्रेषण मॉड्यूल आणि इतर कार्य-विशिष्ट उपकरणे समाविष्ट आहेत. अचूक कॉन्फिगरेशन प्लॅटफॉर्म आणि अनुप्रयोगावर अवलंबून असते.
औद्योगिक तपासणीसाठी चतुष्पाद रोबोट वापरता येईल का?
होय. हे परिभाषित मार्गांचे अनुसरण करून आणि व्हिज्युअल, थर्मल किंवा इतर सेन्सर डेटा गोळा करून औद्योगिक सुविधा, उपकरणे, पायाभूत सुविधा, बोगदे, कार्यशाळा आणि इतर क्षेत्रांच्या नियमित तपासणीस समर्थन देऊ शकते.
थर्मल इमेजिंग रोबोटसह एकत्रित करता येते का?
होय. पारंपारिक कॅमेऱ्यांसोबत थर्मल इमेजिंगचा वापर केला जाऊ शकतो जेव्हा तापमानातील फरक तपासणी कार्याशी संबंधित असतो. सेन्सर, माउंटिंग पोझिशन, पॉवर आवश्यकता आणि डेटा इंटरफेसचे संपूर्ण सिस्टमचा भाग म्हणून मूल्यांकन केले पाहिजे.
रोबोटमध्ये अतिरिक्त उपकरणे जोडली जाऊ शकतात?
अनेक व्यावसायिक प्लॅटफॉर्म मॉड्यूलर उपकरणांना समर्थन देऊ शकतात, जर जोडलेले घटक परिभाषित यांत्रिक, इलेक्ट्रिकल, वजन आणि इंटरफेस मर्यादेत राहतील. विशेष कॉन्फिगरेशनसाठी सानुकूल कंस किंवा इतर एकत्रीकरण घटक आवश्यक असू शकतात.
व्यासपीठ निवडण्यापूर्वी काय विचारात घेतले पाहिजे?
महत्त्वाच्या घटकांमध्ये भूप्रदेश, पायऱ्या आणि उतार आवश्यकता, ऑपरेटिंग वातावरण, पेलोड वजन, सेन्सर आवश्यकता, वीज मागणी, स्वायत्त कार्ये, डेटा वर्कफ्लो, देखभाल प्रवेश आणि संप्रेषण परिस्थिती यांचा समावेश आहे.
समान प्लॅटफॉर्म भिन्न अनुप्रयोगांना समर्थन देऊ शकतो?
होय. एक मॉड्यूलर डिझाइन तपासणी, देखरेख, पर्यावरणीय मापन किंवा इतर परिभाषित औद्योगिक कार्यांसाठी भिन्न सेन्सर आणि उपकरणे स्थापित करण्याची परवानगी देऊ शकते. उपलब्ध कॉन्फिगरेशन रोबोट आर्किटेक्चर आणि उपकरणांच्या आवश्यकतांवर अवलंबून असते.
रोबोटिक गस्तीनंतर तपासणी डेटा कसा वापरला जाऊ शकतो?
संकलित प्रतिमा आणि सेन्सर रीडिंग स्थाने आणि तपासणी बिंदूंशी संबंधित असू शकतात, नंतर पूर्वनिर्धारित परिस्थितींसाठी पुनरावलोकन केले जाऊ शकते. ऐतिहासिक नोंदी तपासणी चक्रांमधील तुलनेचे समर्थन करू शकतात आणि फॉलो-अप कार्य आयोजित करण्यात मदत करू शकतात.
स्वायत्त ऑपरेशन ऑपरेटरची गरज काढून टाकते का?
आवश्यक नाही. ऑटोमेशन सतत मॅन्युअल नियंत्रण कमी करू शकते, परंतु पर्यवेक्षण, अपवाद हाताळणी, देखभाल, असामान्य निष्कर्ष आणि रोबोटच्या परिभाषित कार्यक्षमतेच्या बाहेरील कार्यांसाठी ऑपरेटरची आवश्यकता असू शकते.
औद्योगिक चतुष्पाद रोबोट्स कोणत्या वातावरणात वापरता येतील?
संभाव्य ऍप्लिकेशन्समध्ये कारखाने, कार्यशाळा, बोगदे, औद्योगिक सुविधा, पायाभूत सुविधांची ठिकाणे, असमान बाह्य क्षेत्रे आणि इतर ठिकाणे यांचा समावेश होतो जेथे मोबाइल तपासणी किंवा डेटा संग्रहण आवश्यक आहे. वास्तविक अनुकूलता पर्यावरणीय परिस्थिती आणि प्लॅटफॉर्म वैशिष्ट्यांवर अवलंबून असते.
चतुष्पाद रोबोटिक्स प्रकल्पावर चर्चा करा
तुमच्या अर्जासाठी आवश्यक भूप्रदेश परिस्थिती, तपासणी कार्य, उपकरणे आवश्यकता, पेलोड वजन, ऑपरेटिंग वातावरण किंवा स्वायत्त कार्ये सामायिक करा.
आपल्या प्रकल्प आवश्यकतांवर चर्चा करण्यासाठी आमच्याशी संपर्क साधा